About NexRoute
회사 소개
Robotics System Integration
로봇을 현장에서일하게 만드는 기업
넥스루트는 물류 AMR부터 4족보행 로봇, 필드 로봇(UGV)까지 상용 로봇 플랫폼에 센서, 자율주행 소프트웨어, 관제 시스템을 통합하여 고객의 현장에서 실제로 운용할 수 있는 로봇 시스템을 구축합니다.
Our Role
검증된 로봇과 기술을목적에 맞게 연결하고,현장에서 작동할 때까지 책임집니다.
로봇 선정과 조달부터 센서 통합, 자율주행, 관제 연동, 운영 지원까지 한 팀이 맡습니다.
- 회사명
- 넥스루트 주식회사 (NexRoute)
- 대표이사
- 김재창
- 사업 분야
- 로봇 시스템 통합(SI) · 자율주행 · 원격 관제 플랫폼
- 주요 플랫폼
- 물류 AMR · 4족보행 로봇 · 필드 로봇(UGV)
- 소재지
- 경기도 용인시 기흥구 중부대로 184 힉스유타워 A동 801-4호
- 웹사이트
- www.nex-route.com
Business Areas
플랫폼부터 운영까지,필요한 범위를 맡기실 수 있습니다
각 사업 영역은 독립적으로 의뢰할 수 있고, 필요하면 하나의 시스템으로 연결됩니다.
로봇 플랫폼
Platform
센서 · 하드웨어
Hardware
자율주행 · 제어 SW
Software
관제 · 운영
Operation
- 01물류 AMR 관제 · 운영상용 AMR 기반 멀티로봇 관제 시스템 구축
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
- 024족보행 로봇 SI순찰 · 점검 · 실증용 4족보행 시스템 구축
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
- 03필드 로보틱스 · UGV SI야외 부지와 인프라를 위한 무인 지상 차량 구축
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
- 04하드웨어 · 센서 통합센서 · 컴퓨팅 · 통신 · 전원 장착과 배선
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
- 05자율주행 · SLAM지도 작성, 위치 인식, 경로 계획
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
- 06로봇 제어 소프트웨어Robot SDK 연동과 임무 실행 소프트웨어
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
- 07원격 관제 · 운영 플랫폼로봇 관제(FMS) · 스마트빌딩 관제(SBMS)
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
- 08고객 맞춤형 솔루션요구사항에 맞춘 범위 정의와 개발
로봇 플랫폼센서 · 하드웨어자율주행 · 제어 SW관제 · 운영
Application Fields
공장부터 야외 인프라까지,
로봇이 일하는 현장
넥스루트의 기술로 구성할 수 있는 대표적인 적용 분야입니다. 사진은 각 분야의 로봇 활용 예시입니다.
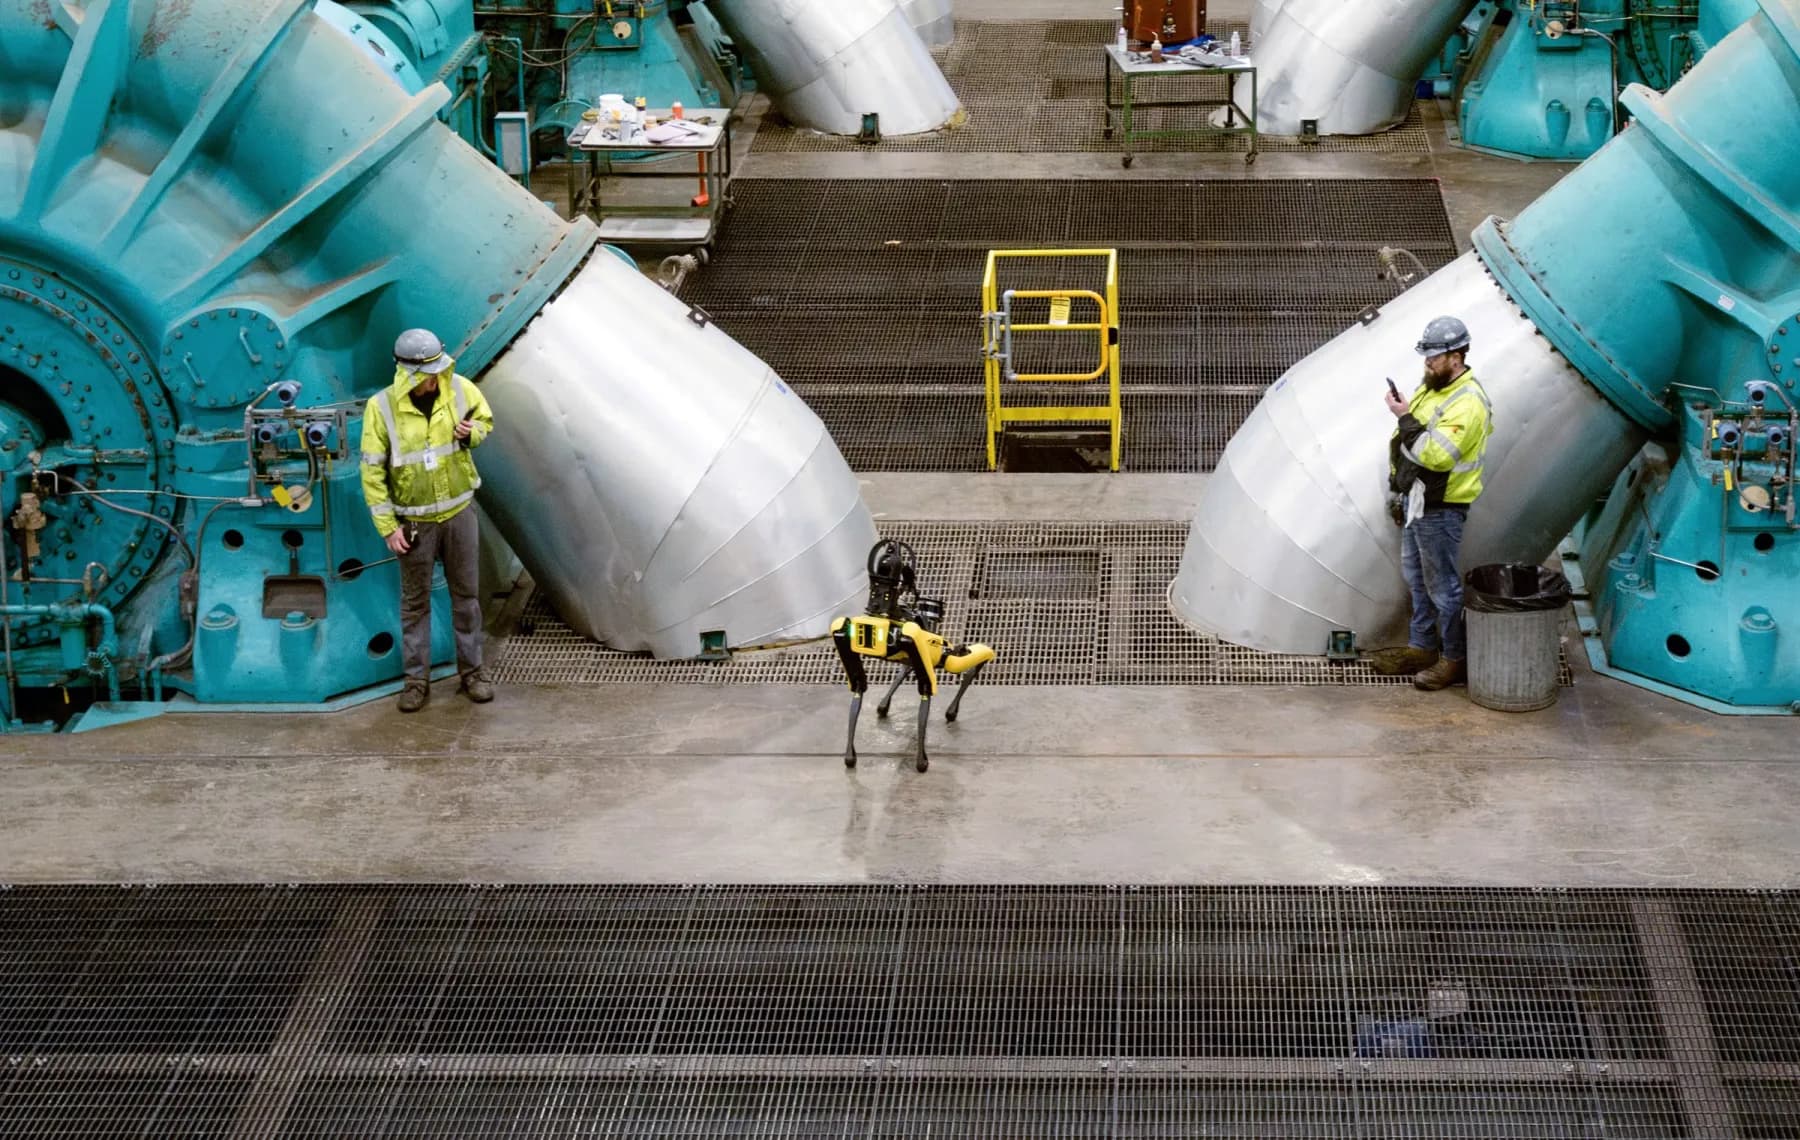 4족보행
발전 · 플랜트 설비 자율순찰
설비 사이 그레이팅 통로를 순찰하며 점검 지점마다 열화상 · 계기 · 음향 데이터를 수집합니다.
Photo: NASA/GRC/Sara Lowthian-Hanna · Public domain
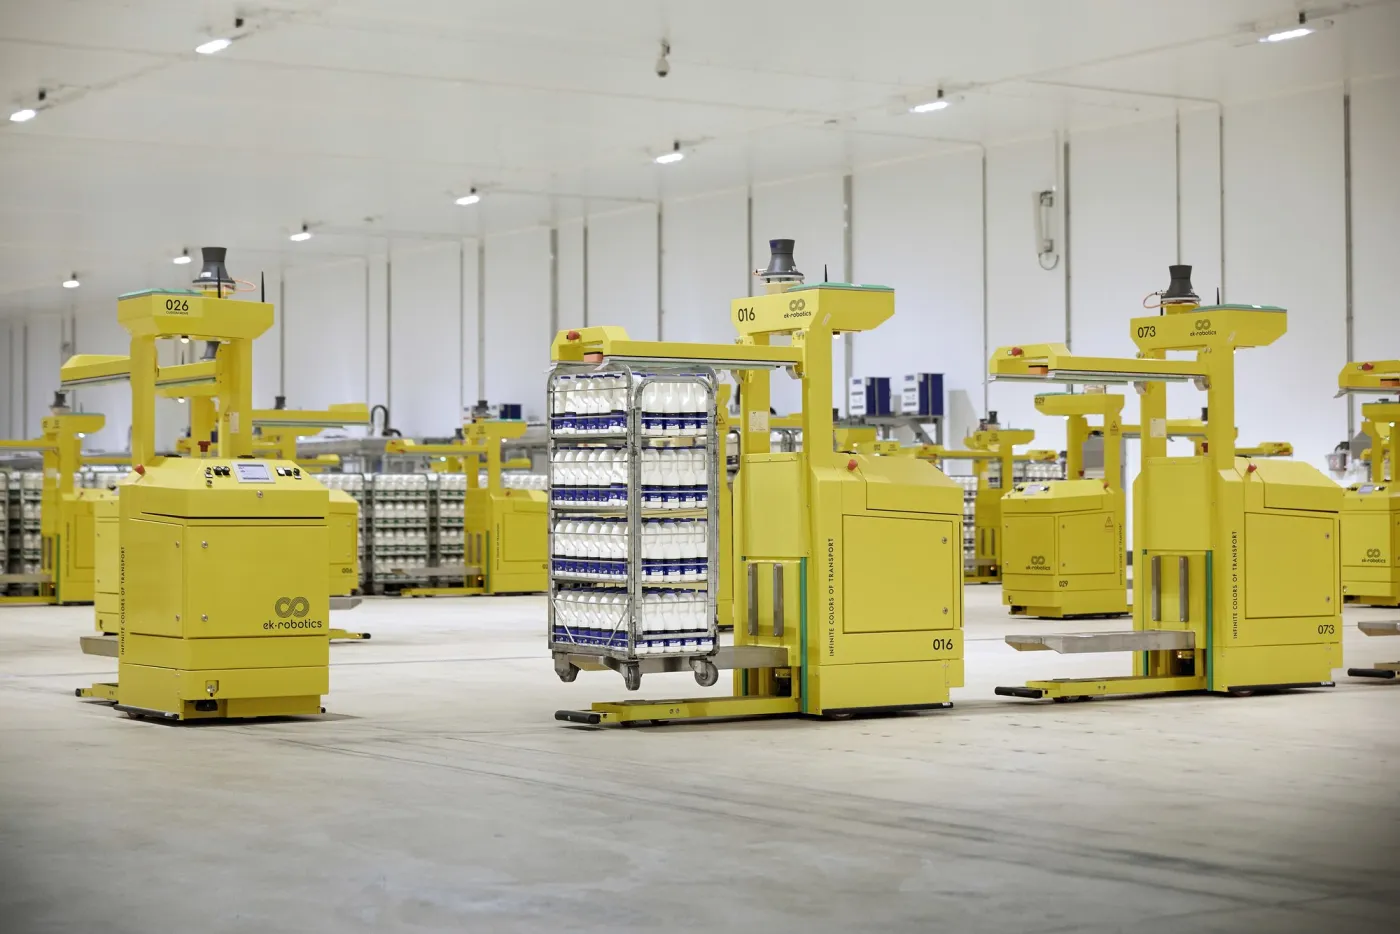 물류 AMR
공장 내 물류 이송
여러 대의 AMR을 하나의 관제로 운영해 공정 간 이송을 자동화합니다.
Photo: ek robotics GmbH · CC BY-SA 4.0
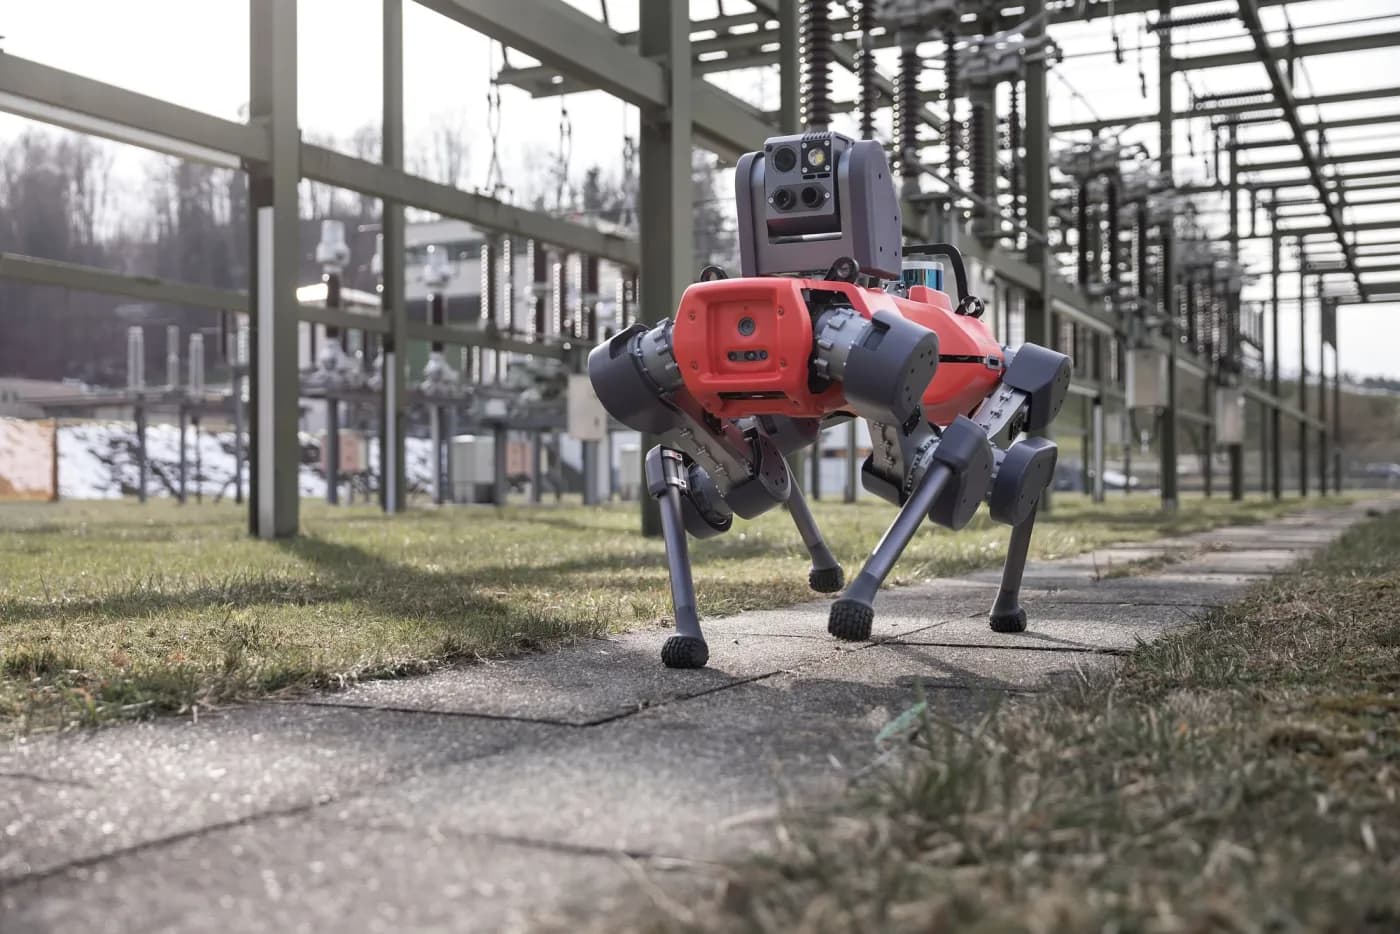 4족보행 · UGV
변전 설비 순찰 점검
넓은 변전 부지를 순찰하며 설비 외관과 온도를 확인합니다.
Photo: Cvoellmy · CC BY-SA 4.0
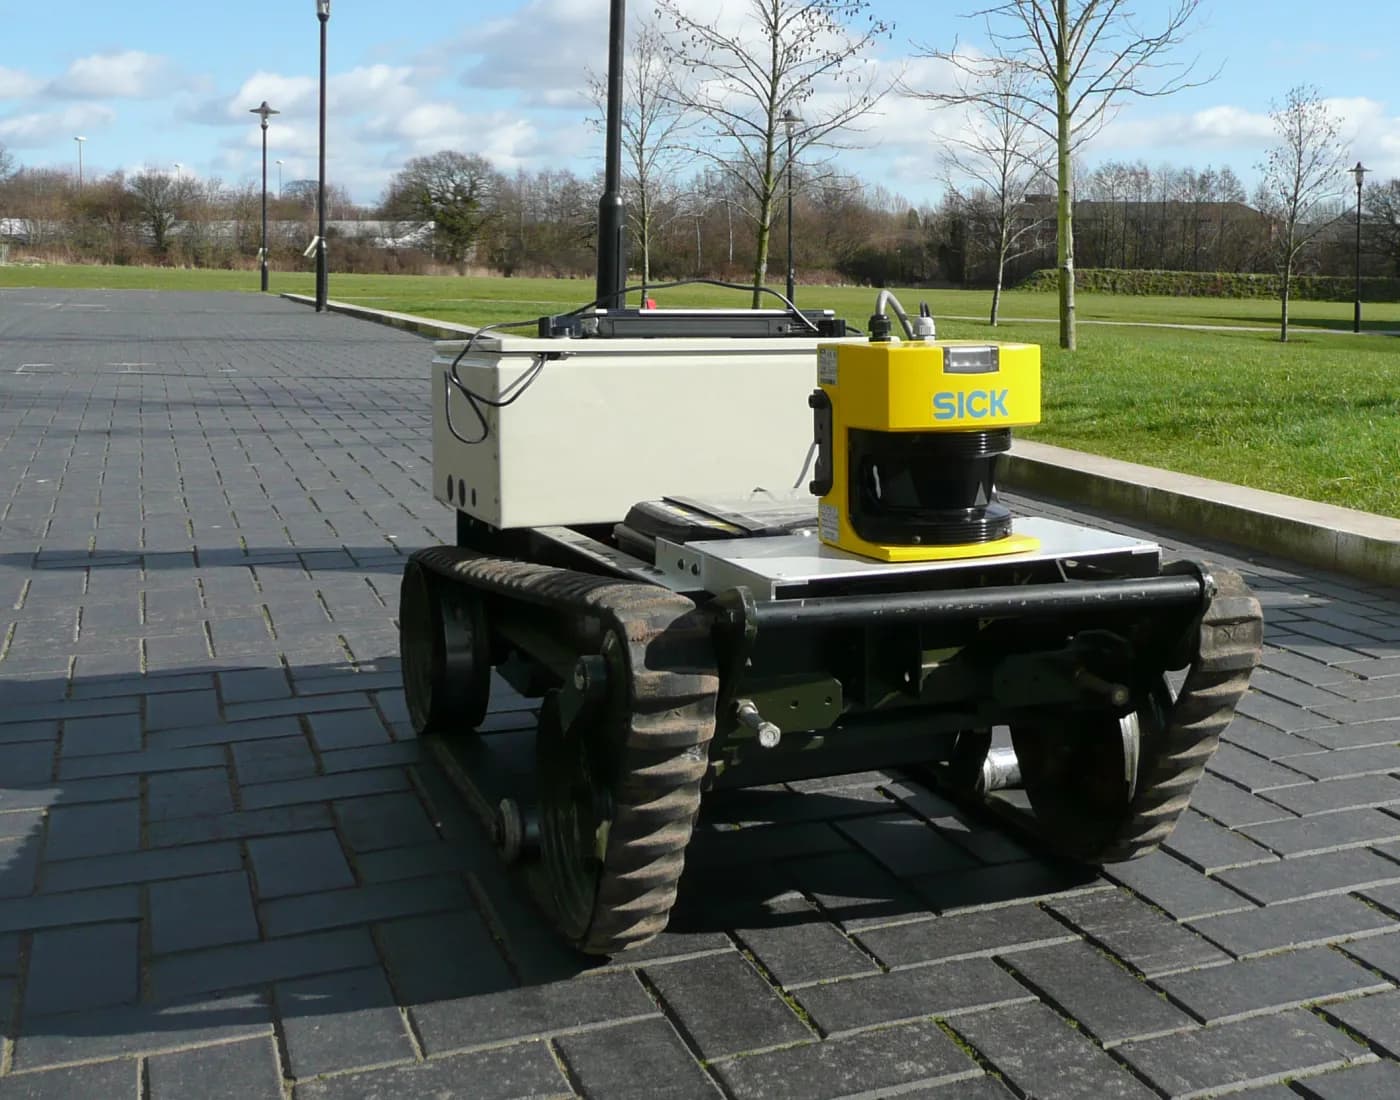 필드 UGV
야외 부지 자율 순찰
LiDAR로 주변을 인식하며 넓은 야외 부지의 정해진 경로를 순찰합니다.
Photo: S. Winkvist · Public domain
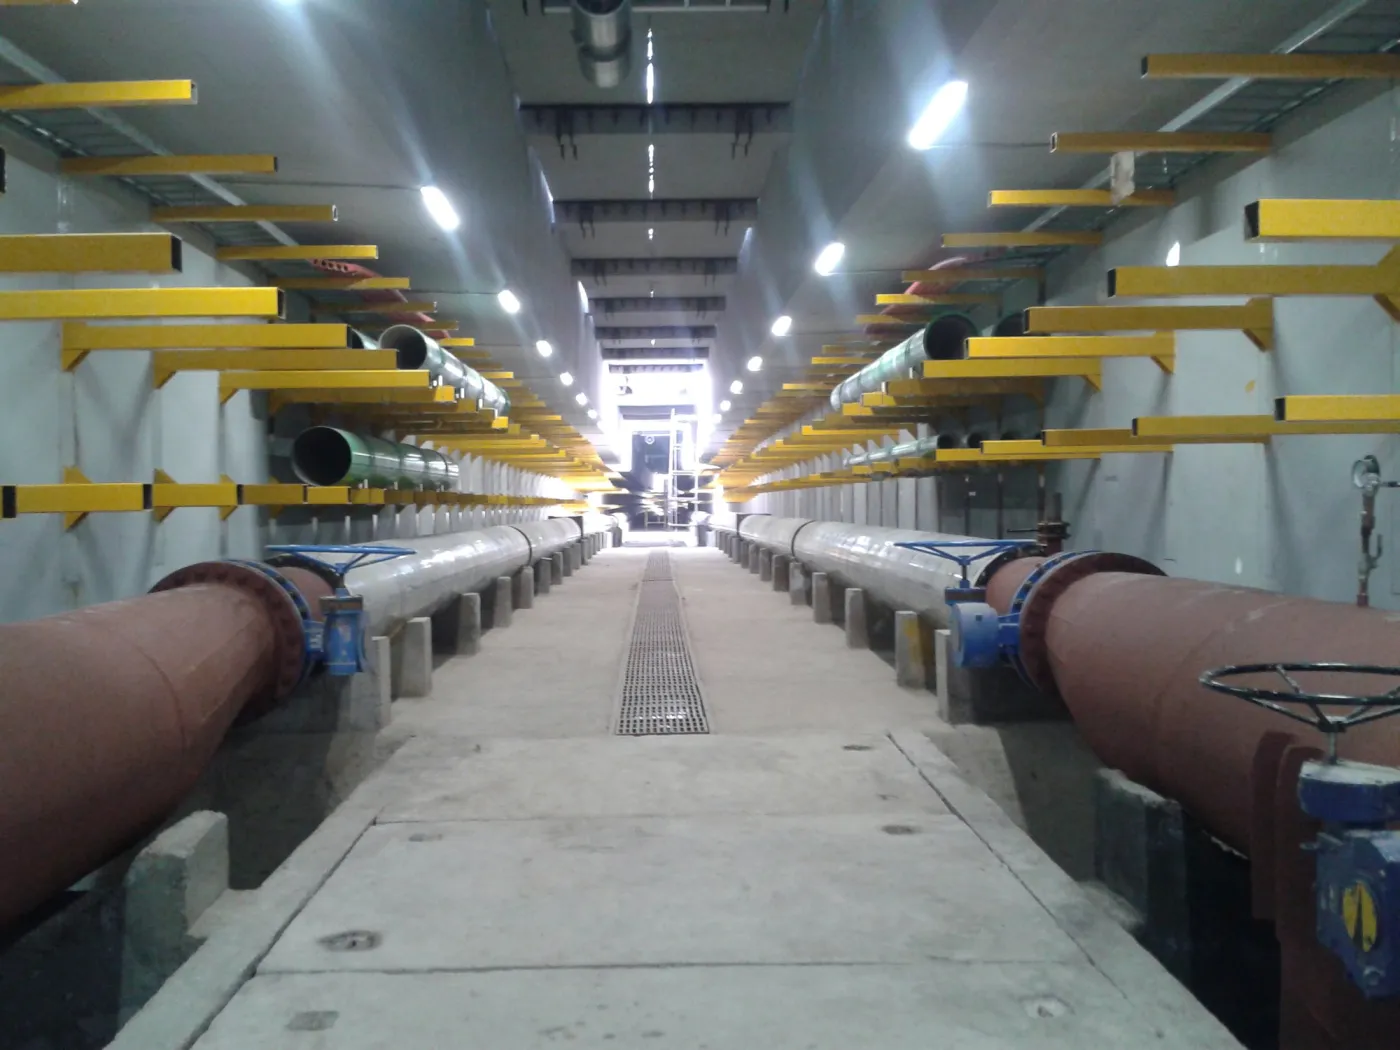 UGV · 4족보행
지하 공동구 · 터널 순찰
GNSS가 닿지 않는 긴 구간을 LiDAR 기반으로 순찰합니다.
Photo: Atul Tegar · CC BY-SA 4.0
※ 사진은 각 분야의 로봇 활용 예시이며 넥스루트의 수행 사례가 아닙니다. 사진 속 제품명과 상표는 각 소유자의 자산이며 넥스루트와의 제휴 관계를 의미하지 않습니다. 사진은 크롭 · 색보정했으며, CC BY-SA 사진의 변경본은 같은 라이선스를 따릅니다.
Principles
넥스루트의기술 원칙
- 01
프로젝트에 맞춘 기술 설계
정해진 패키지가 아니라 현장 조건과 임무에서 출발합니다.
- 02
하드웨어와 소프트웨어를 함께
센서 장착과 소프트웨어 구조를 처음부터 함께 설계합니다.
- 03
검증된 기술의 조합
ROS 2 등 오픈소스와 상용 로봇 SDK를 함께 활용합니다.
- 04
고객 현장 중심
실험실이 아닌 실제 현장 조건에서 시험하고 조정합니다.
- 05
빠른 기술 검토
엔지니어가 직접 검토하고 가능 여부와 대안을 빠르게 답합니다.
Core Technologies
검증된 기술을
현장에 맞게 조합합니다
- ROS 2Middleware
- Navigation2Autonomy
- SLAM · 위치 인식Localization
- 3D LiDAR · 비전 센서Sensors
- GNSS · RTKOutdoor
- Robot SDK 연동Platform
- 관제 소프트웨어Operations
Project Experience
로봇과 웹 시스템을 함께 이해하는소프트웨어 중심 SI 팀
넥스루트 엔지니어들은 로봇 관제, 자율주행, 관제 대시보드 프로젝트를 직접 설계하고 개발해 왔습니다. 주요 프로젝트를 소개합니다.
| No. | 프로젝트 | 분야 · 과제 유형 | 주요 역할 |
|---|---|---|---|
| 01 | 스마트 팩토리 이기종 멀티로봇 통합 관제 시스템 | 제조 분야 · 연구 과제 | 통합 아키텍처 · 프로토콜 표준화 · 멀티로봇 제어 |
| 02 | 공공시설 이송로봇 통합 관제 시스템 | 실증 R&D 과제 | 관제 시스템 설계 · 통신 · DB · 맵 구축 |
| 03 | 특수 시설 순찰 로봇 및 통합 관제 대시보드 | 산업 시설 현장 적용 | 로봇 시스템 · 센서 데이터 수집 · 대시보드 개발 |
| 04 | 환경 센서 탑재 실외 자율주행 로봇 및 관제 대시보드 | 환경 분야 · 기업 과제 | 자율주행 · 센서 데이터 수집 · 관제 대시보드 개발 |
| 05 | GPS 기반 4족보행 로봇 실외 자율주행 및 관제 대시보드 | 산학협력 과제 | 시스템 설계 · 자율주행 알고리즘 · 대시보드 |
| 06 | 잔디 검사 로봇 GPS 자율주행 및 비전 인식 | 시제품 개발 의뢰 | 시스템 통합 · 비전 알고리즘 · 자율주행 |
| 07 | IoT 기반 스마트 교통 체험 시스템 | 교육 · 전시 분야 | 시스템 통합 · 전시 시스템 · 대시보드 |
※ 위 프로젝트는 넥스루트 구성원이 참여해 수행한 프로젝트 포트폴리오로, 넥스루트 법인의 수행 실적과는 구분됩니다.
로봇 역량Robotics
ROS / ROS 2, Navigation2, SLAM, GPS · RTK, 센서 데이터 수집, 로봇 상태 · 경로 · 작업 이벤트 처리
시스템 역량Software
Spring · Java, Next.js · React, PostgreSQL, MQTT, Docker, AWS · 온프레미스, 모니터링 · 로그
통합 역량Integration
이기종 로봇 · 설비 통합, 프로토콜 변환 · 게이트웨이, IoT 센서 · 디바이스 연동
Project Process
요구사항 정의부터 현장 실증까지,단계마다 함께 확인합니다
각 단계의 결과를 고객과 확인한 뒤 다음 단계로 넘어갑니다.
01
요구사항 정의
목적과 운용 시나리오, 성공 기준을 정합니다.
요구사항 정의서
◆ 요구사항 합의
02
현장 조사 · 기술 검토
현장을 확인하고 플랫폼과 센서를 비교합니다.
기술 검토서 · 구성안
◆ 구성안 확정
03
시스템 설계
장착 구조, 통신, 소프트웨어를 설계합니다.
시스템 설계서
◆ 설계 승인
04
통합 개발
장비를 장착하고 자율주행 · 관제 기능을 개발합니다.
통합 시스템
◆ 시험 기준 합의
05
시험 · 검증
현장 시나리오로 반복 시험하고 조정합니다.
시험 결과서
◆ 실증 결과 확인
06
현장 실증 · 운영 지원
현장에 적용하고 운영 교육과 지원을 제공합니다.
운영 매뉴얼 · 실증 보고서
Engagement의뢰 방식필요한 단계만 선택해 의뢰할 수 있습니다.
A기술 검토 · PoC적용 가능성 확인
검토 · 구성안핵심 기능 검증010203040506
B기능 통합 개발보유 로봇에 기능 추가
010203040506
C시스템 구축전 과정 일괄 수행
010203040506
D운영 · 고도화운영 중 개선 · 확장
010203040506