NexRoute Sensor Kit
센서킷
가지고 있는 로봇에 얹어, 자율주행과 점검에 바로 쓸 수 있는 센서 데이터를 만듭니다.
NexRoute Sensor Kit
하나의 코어 위에현장에 맞는 센서를 골라 얹습니다
IMU를 내장한 엣지 PC 코어 위에 3D LiDAR, 뎁스 카메라, 카메라, 산업용 열화상 카메라, PTZ 카메라, GNSS · RTK, LTE / 5G 모듈을 현장 과제에 맞게 골라 얹습니다. 센서 캘리브레이션과 센서 퓨전을 마친 데이터를 ROS 2 패키지로 제공합니다.
- 가진 로봇에 그대로어댑터 플레이트로 지금 쓰는 로봇 위에 고정합니다. 새 로봇을 들이지 않아도 됩니다.
- 골라 얹는 센서 모듈같은 코어, 같은 퀵마운트로 센서를 바꿔 달아 과제가 바뀌어도 킷을 그대로 씁니다.
- ROS 2 데이터로 바로센서 캘리브레이션과 센서 퓨전을 마친 데이터를 ROS 2 패키지로 제공합니다.
Modules
코어 하나에필요한 센서만 더합니다
모든 모듈은 같은 남색 퀵마운트 받침으로 코어 레일에 고정되고, 연결되면 받침의 파란 상태등이 켜집니다.
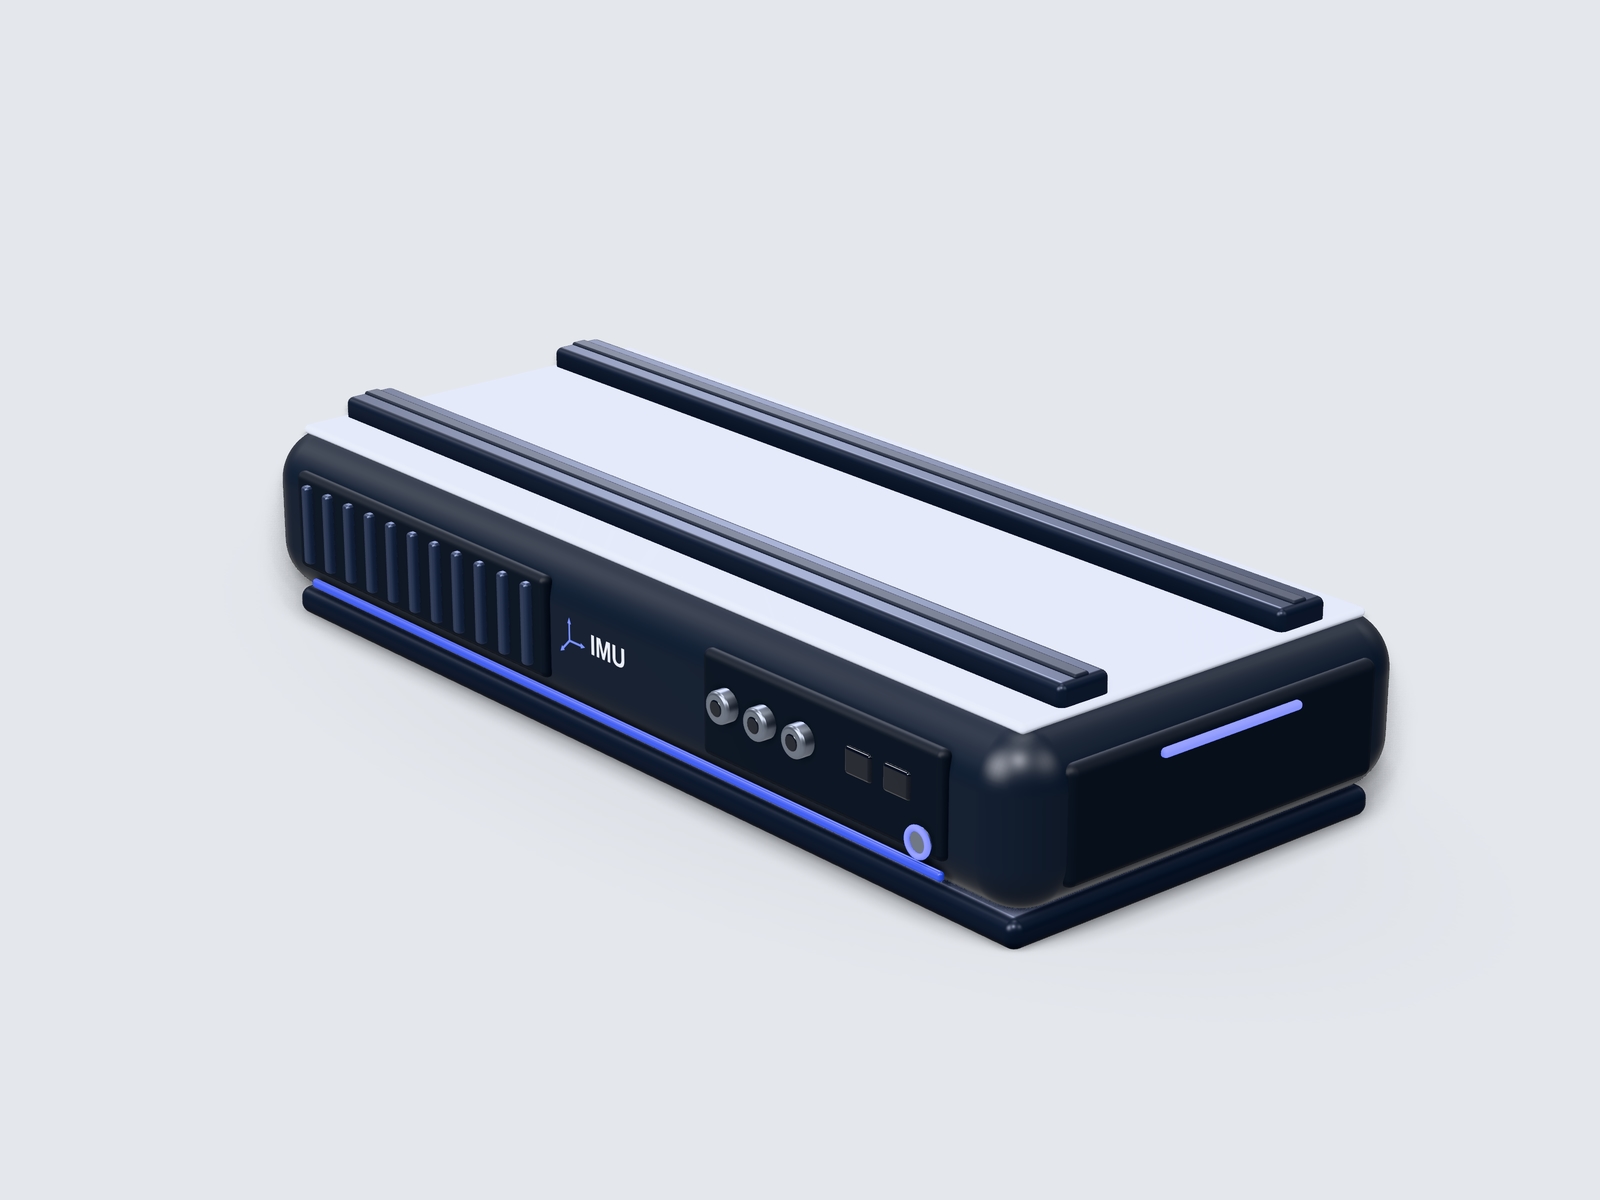
Edge PC Core
엣지 PC 코어
센서 데이터를 받아 처리하는 킷의 본체입니다. IMU를 정중앙에 내장하고, 윗면 레일 두 줄에 센서 모듈을 고정합니다.
- 엣지 PC
- IMU 정중앙 내장
- 레일 2줄
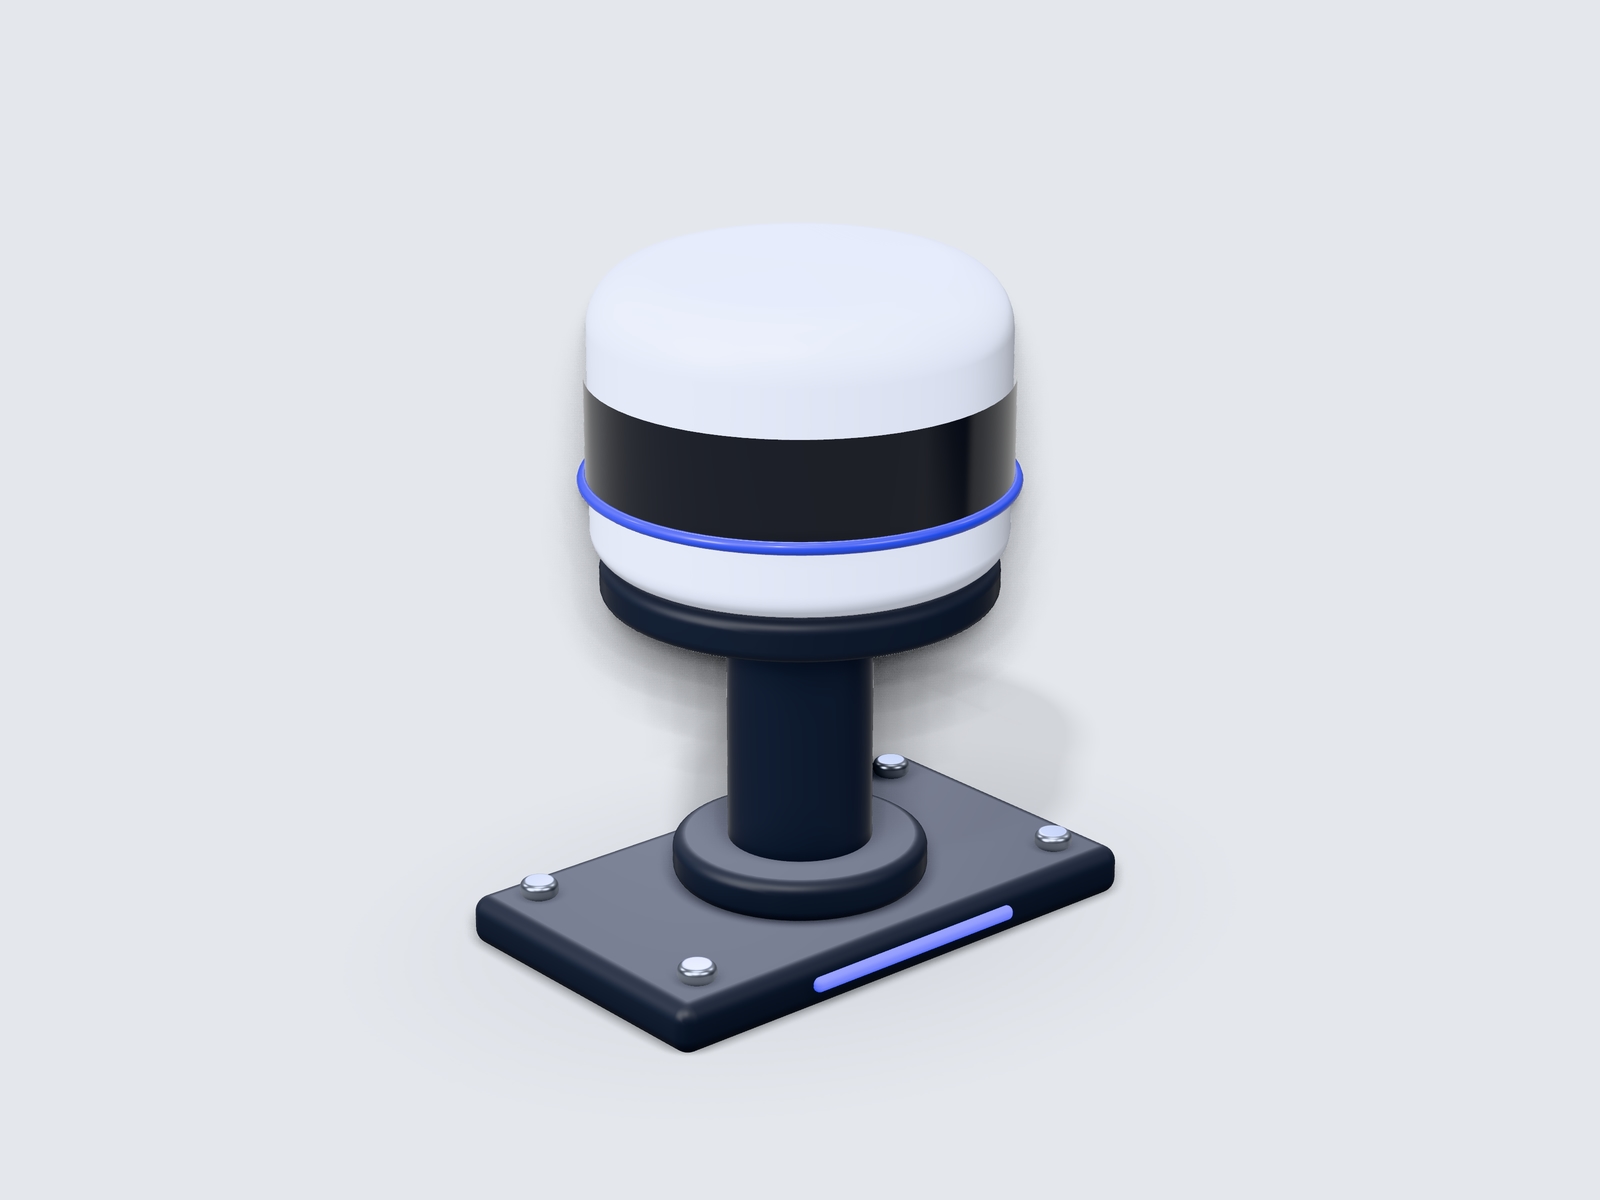
3D LiDAR
주변을 3차원 점군으로 측정 · 지도 작성과 위치 인식
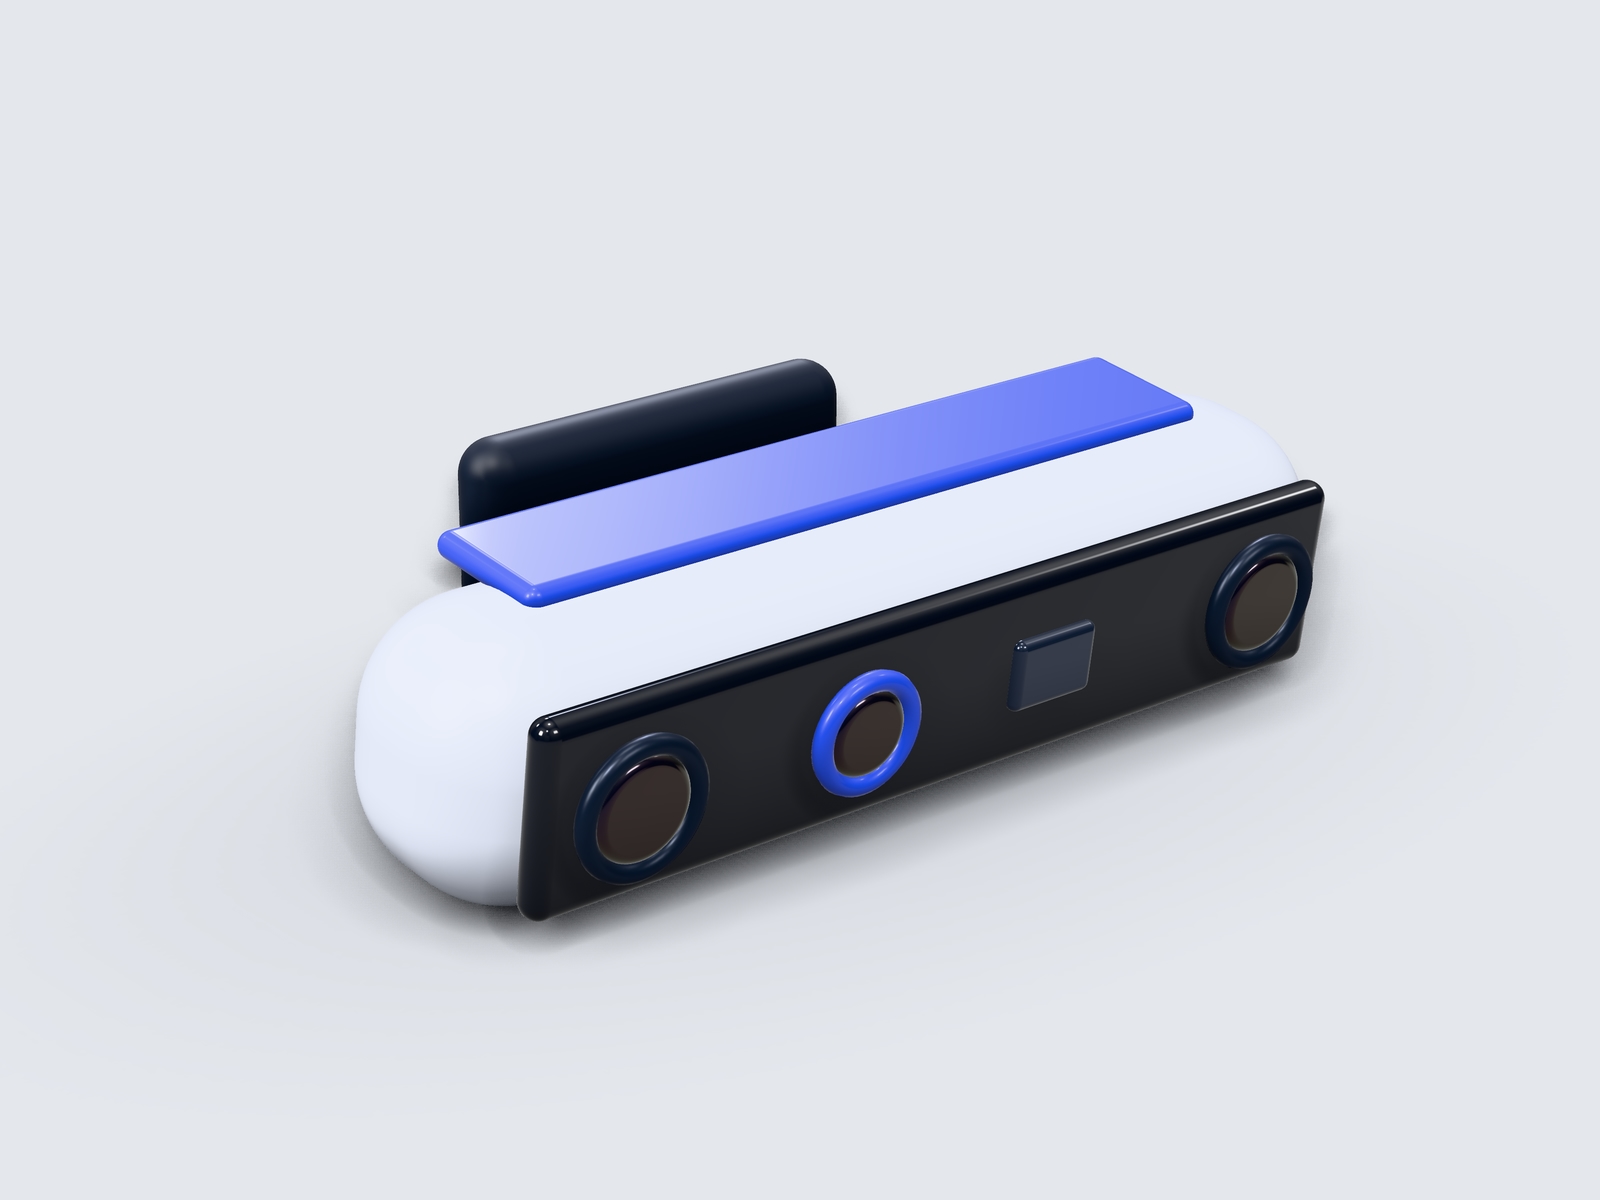
뎁스 카메라
가까운 장애물까지의 거리 인식 · 코어 전면 장착
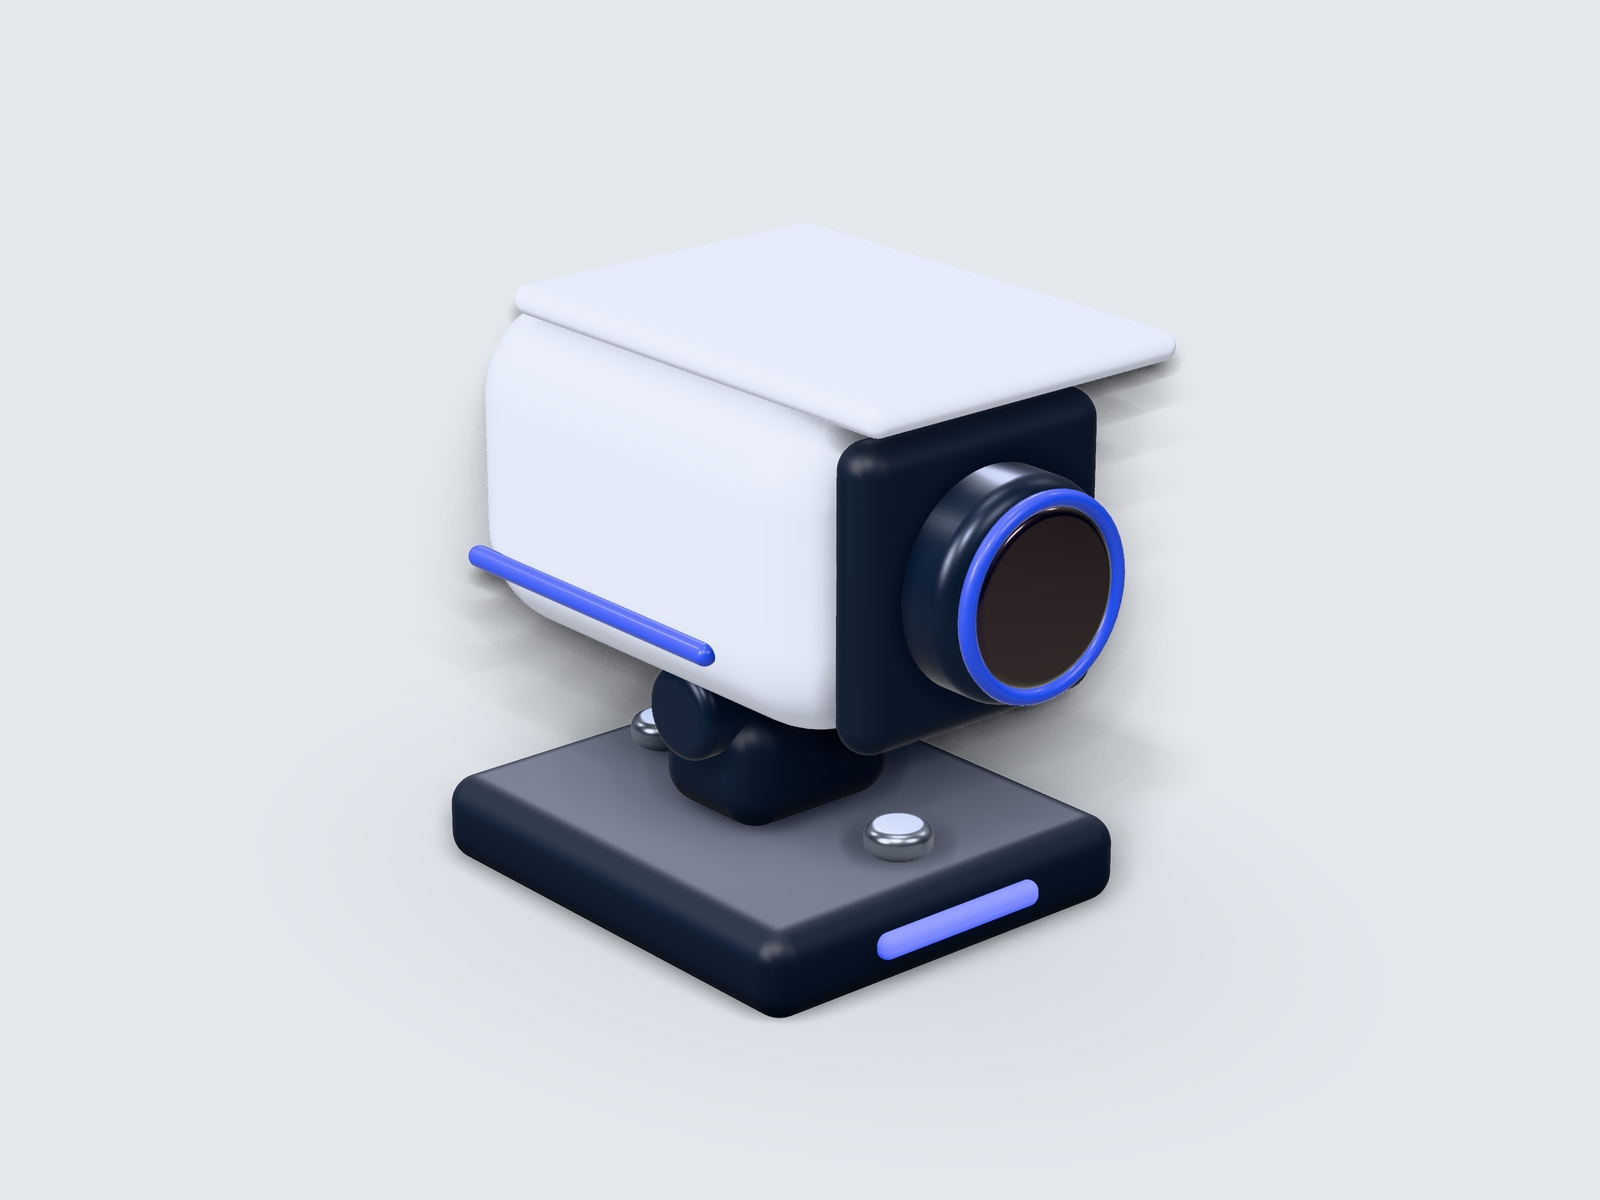
카메라
영상 기반 인식과 원격 확인
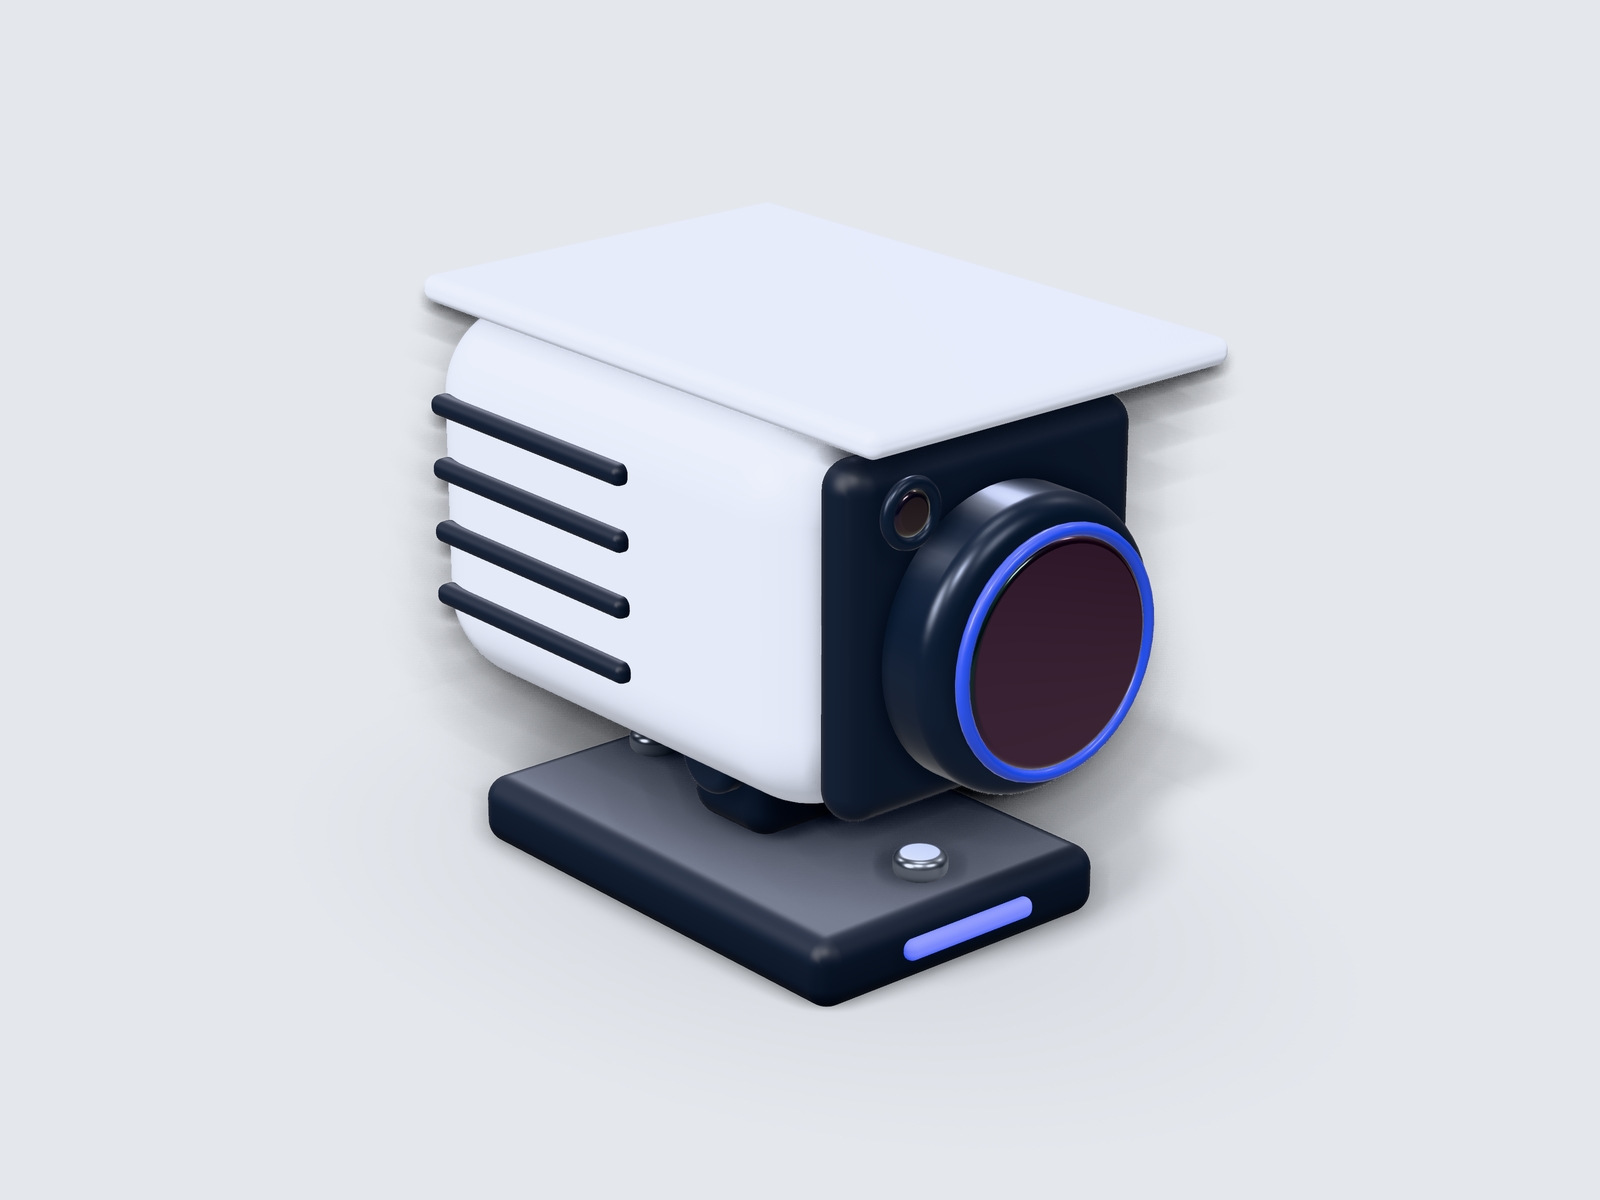
산업용 열화상 카메라
설비 온도 이상 감지
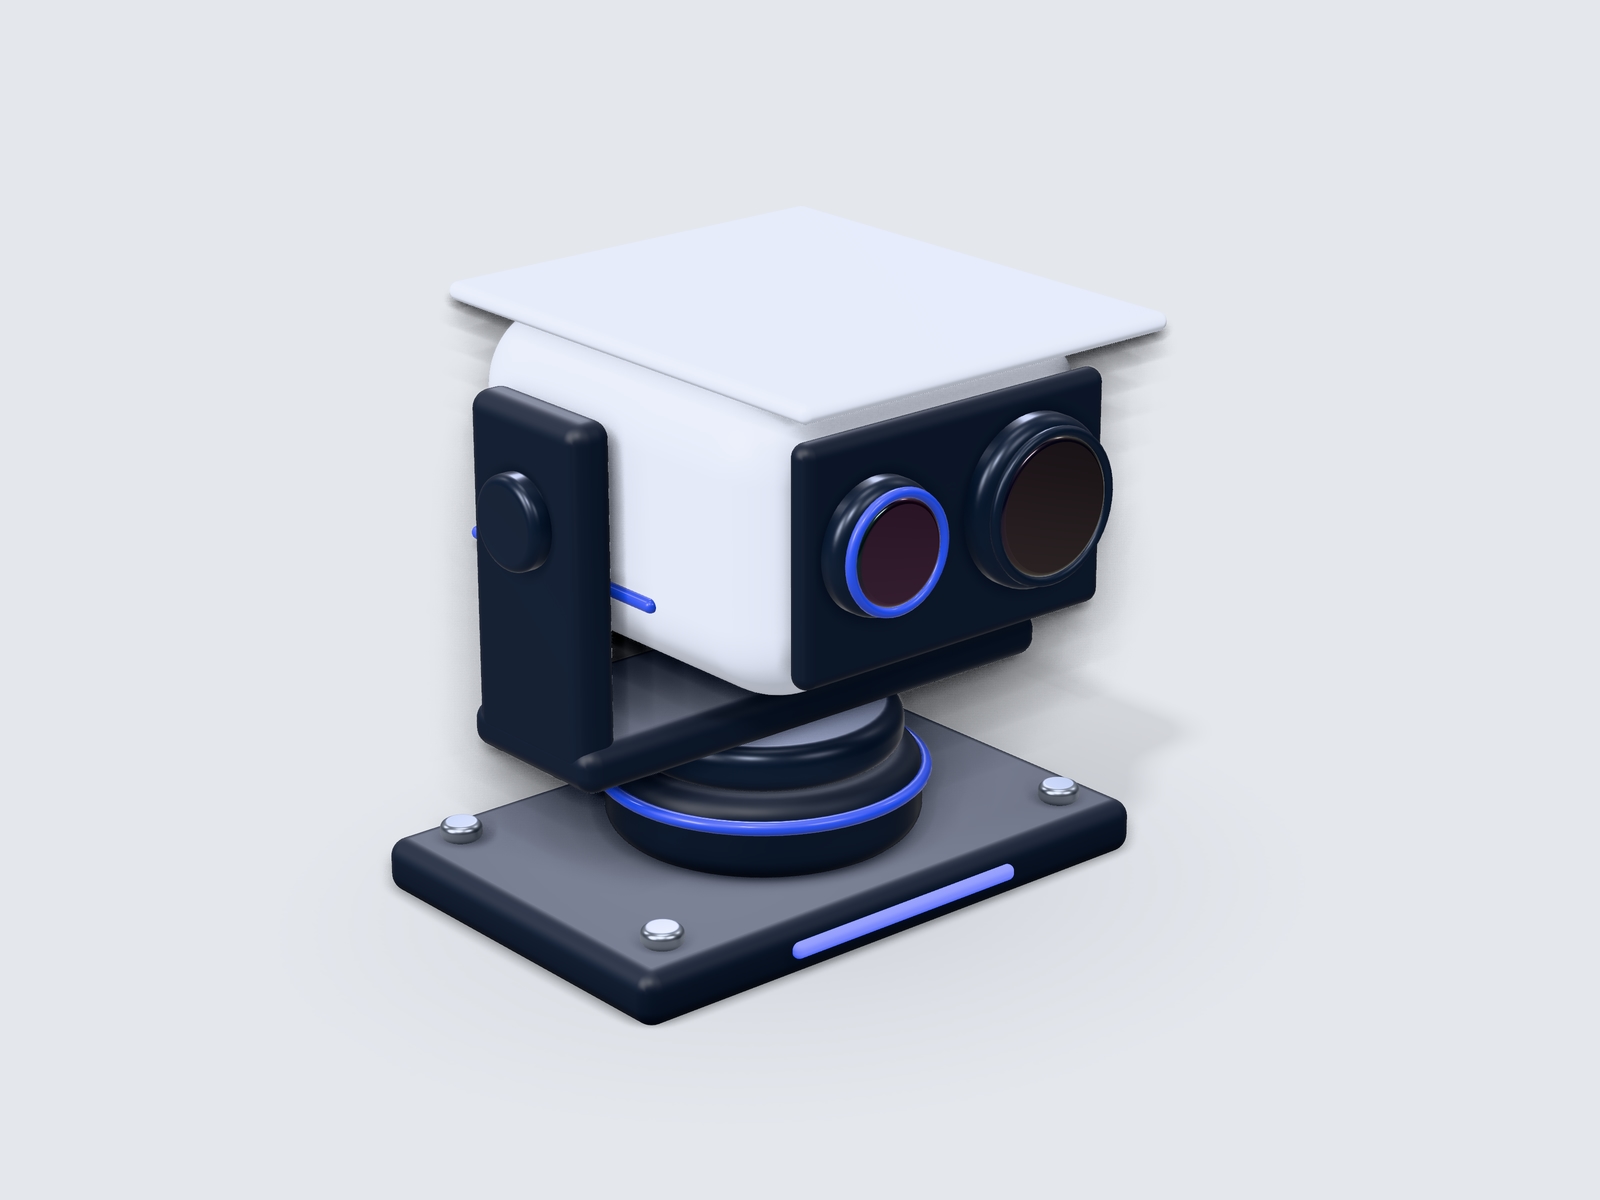
PTZ 카메라
일반 + 열화상 렌즈 · 회전하며 원격 감시
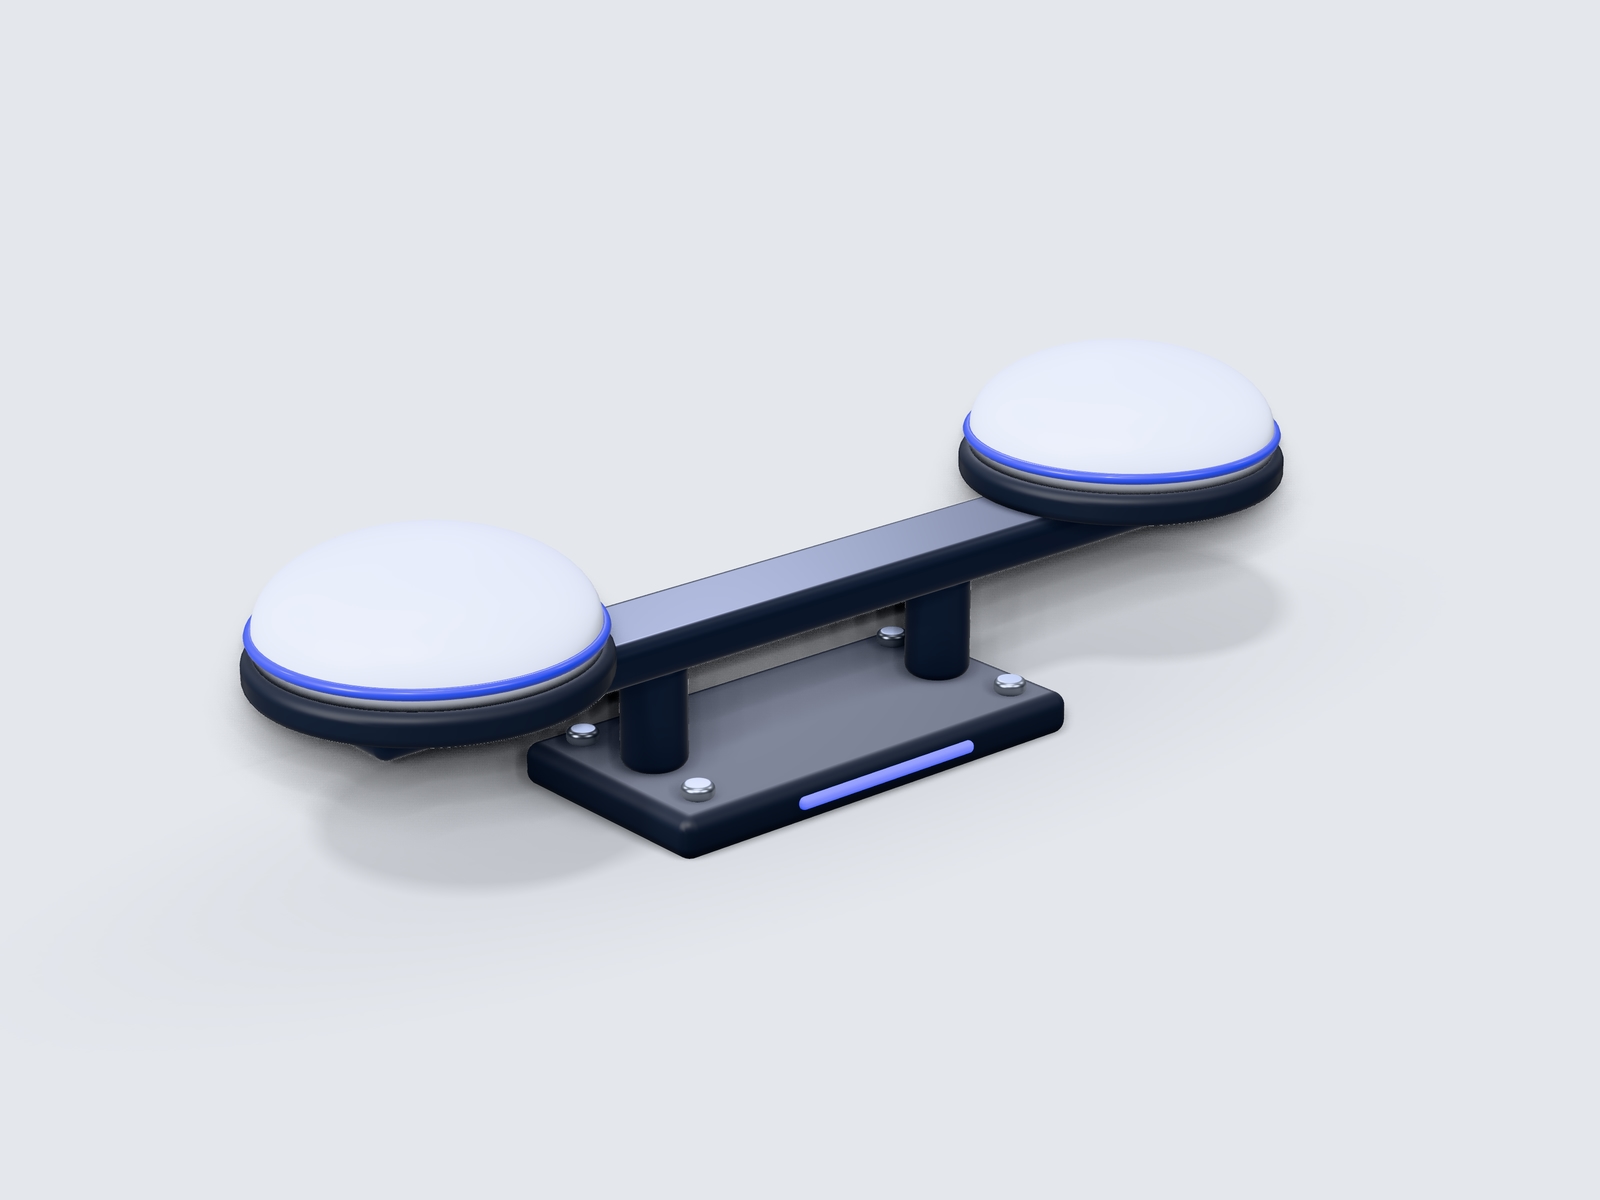
GNSS · RTK 듀얼 안테나
실외 정밀 위치와 진행 방향
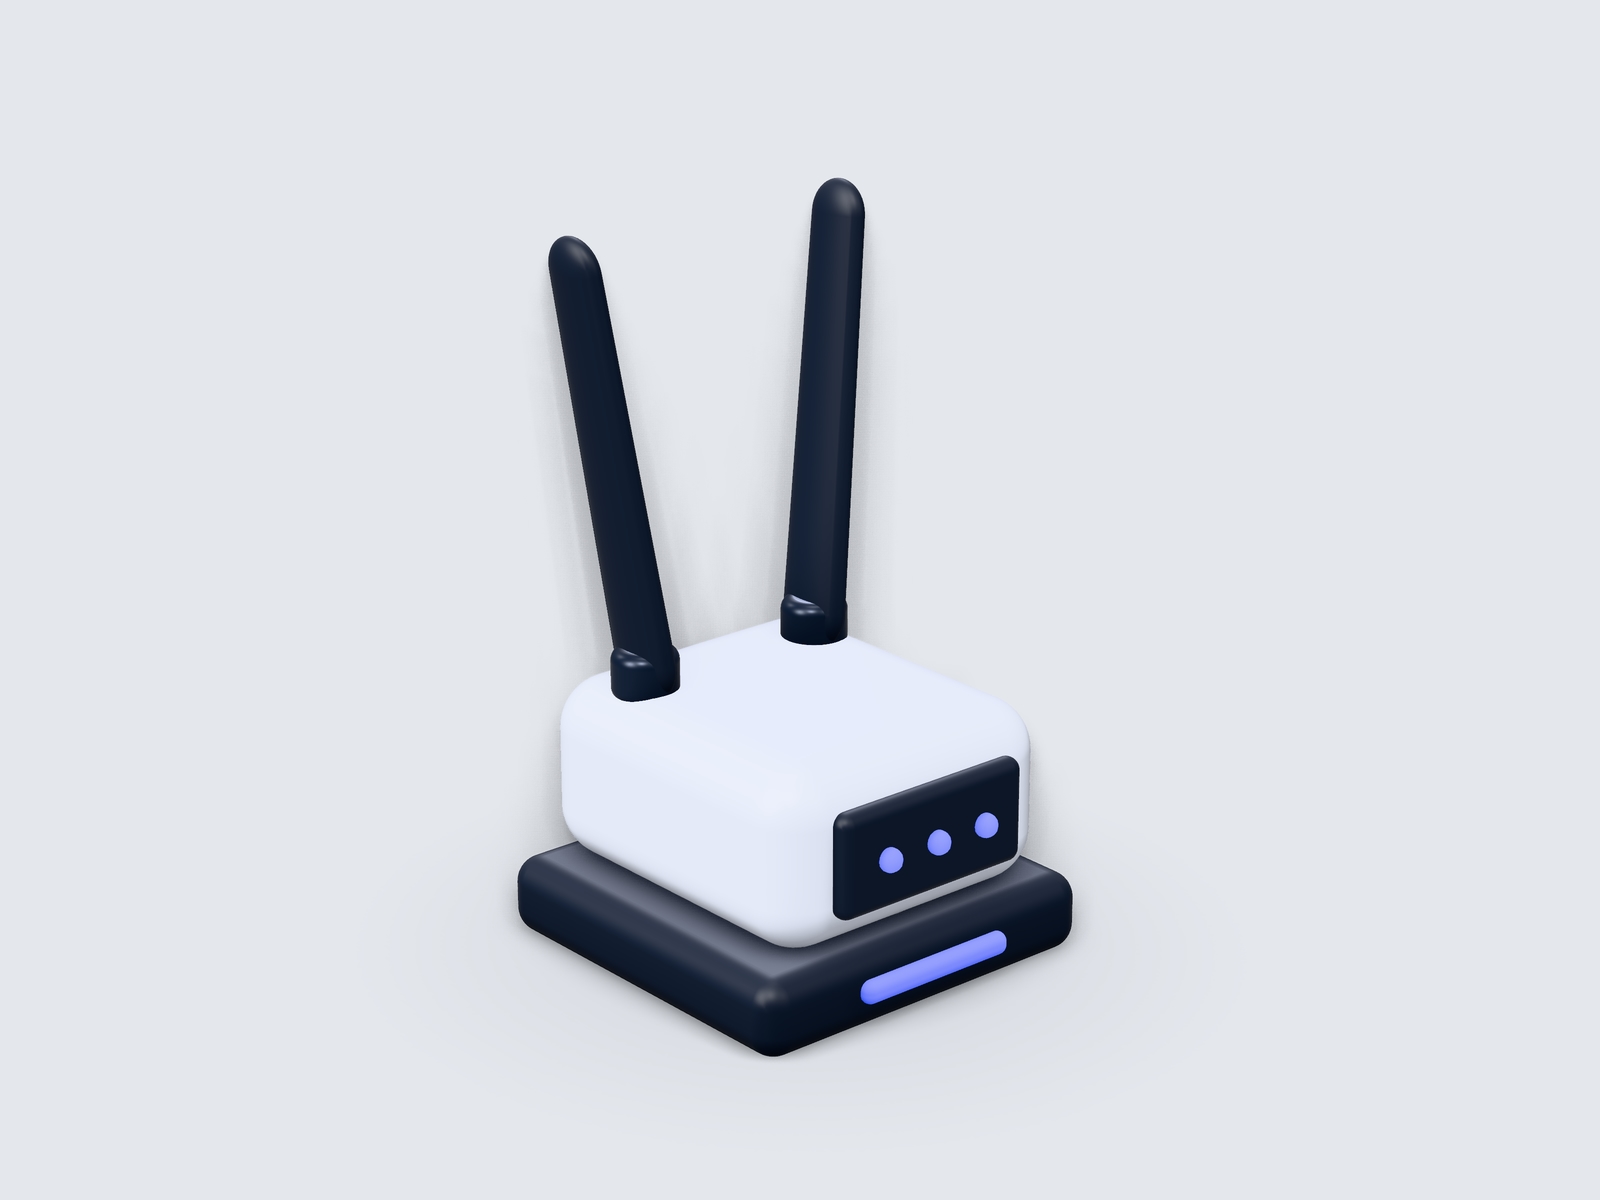
LTE / 5G 통신 모듈
원격 관제 · 데이터 전송
- 센서 구성 상담
다른 센서가 필요하신가요?
현장 과제에 맞는 센서를 검토해 킷 구성에 더합니다.
Configurations
현장 과제가 바뀌면구성도 바꿉니다
엣지 PC 코어(IMU 내장)는 그대로 두고, 상황에 맞는 센서 모듈만 바꿔 답니다.
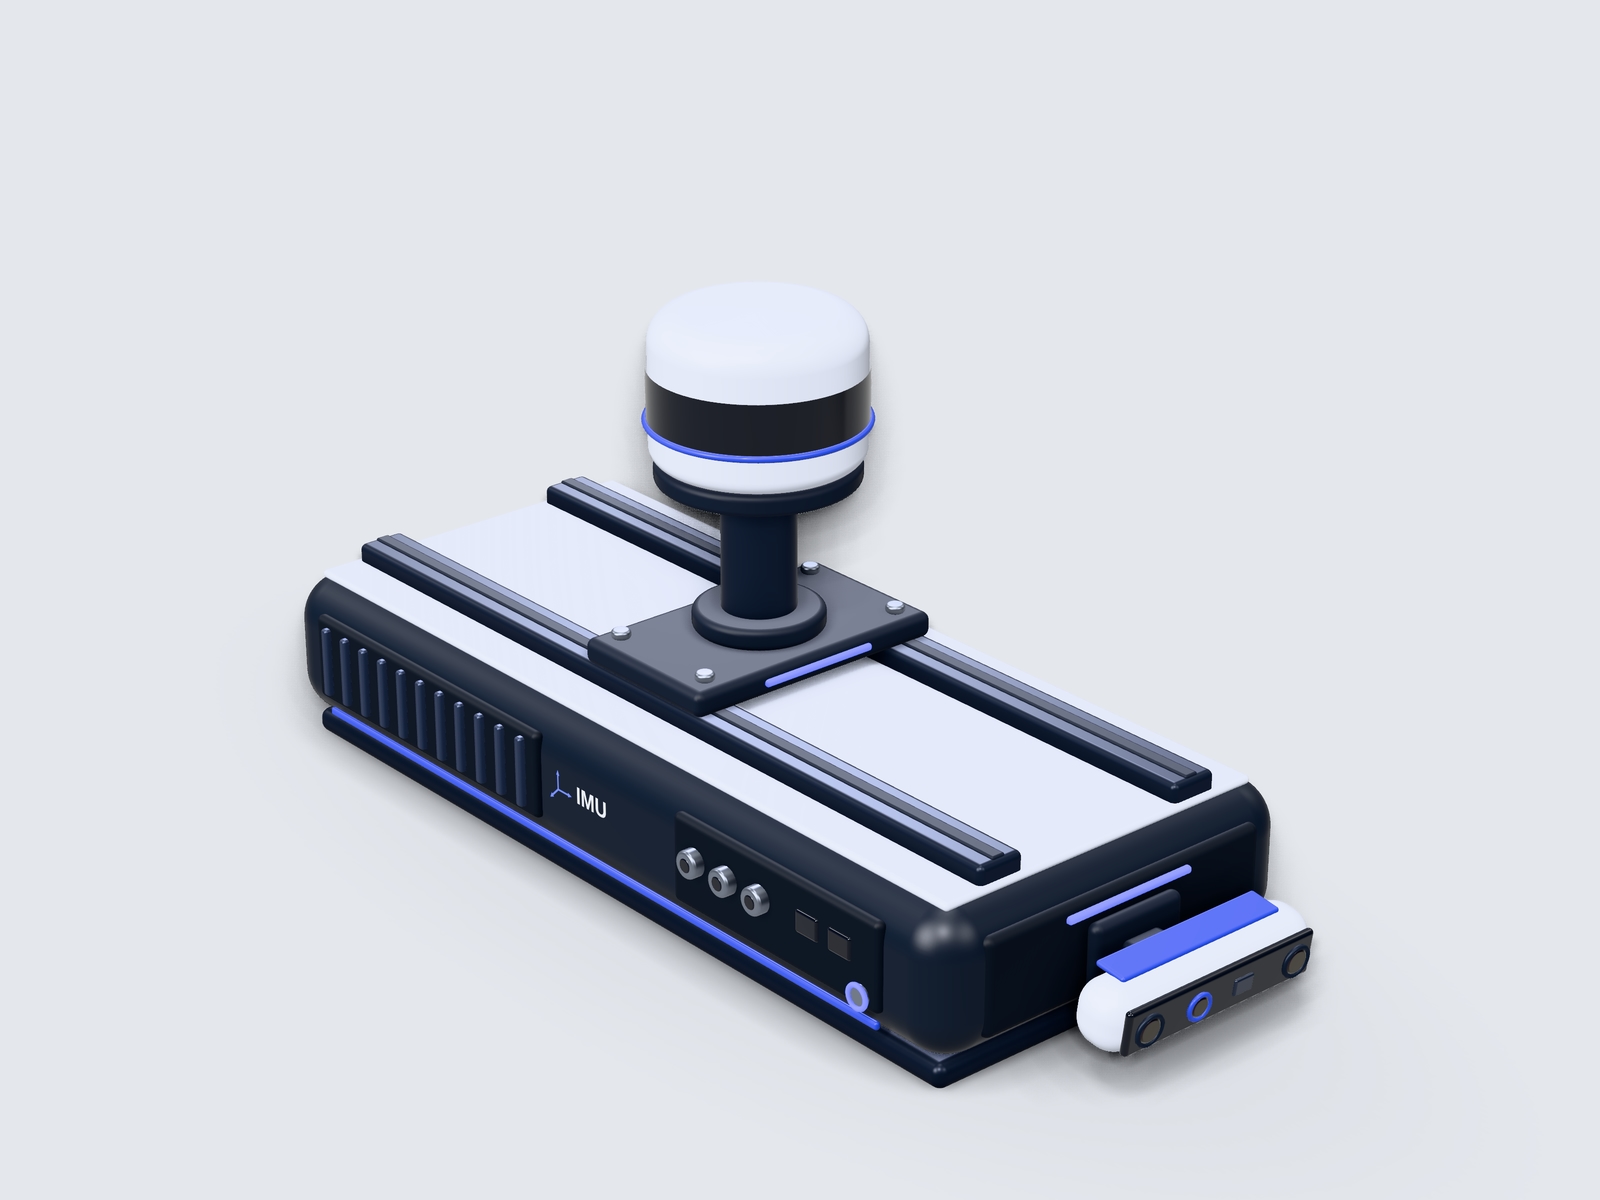
01
실내 자율주행
공장 · 창고 · 실내 시설에서 지도를 만들고 장애물을 피해 주행합니다.
- 3D LiDAR
- 뎁스 카메라
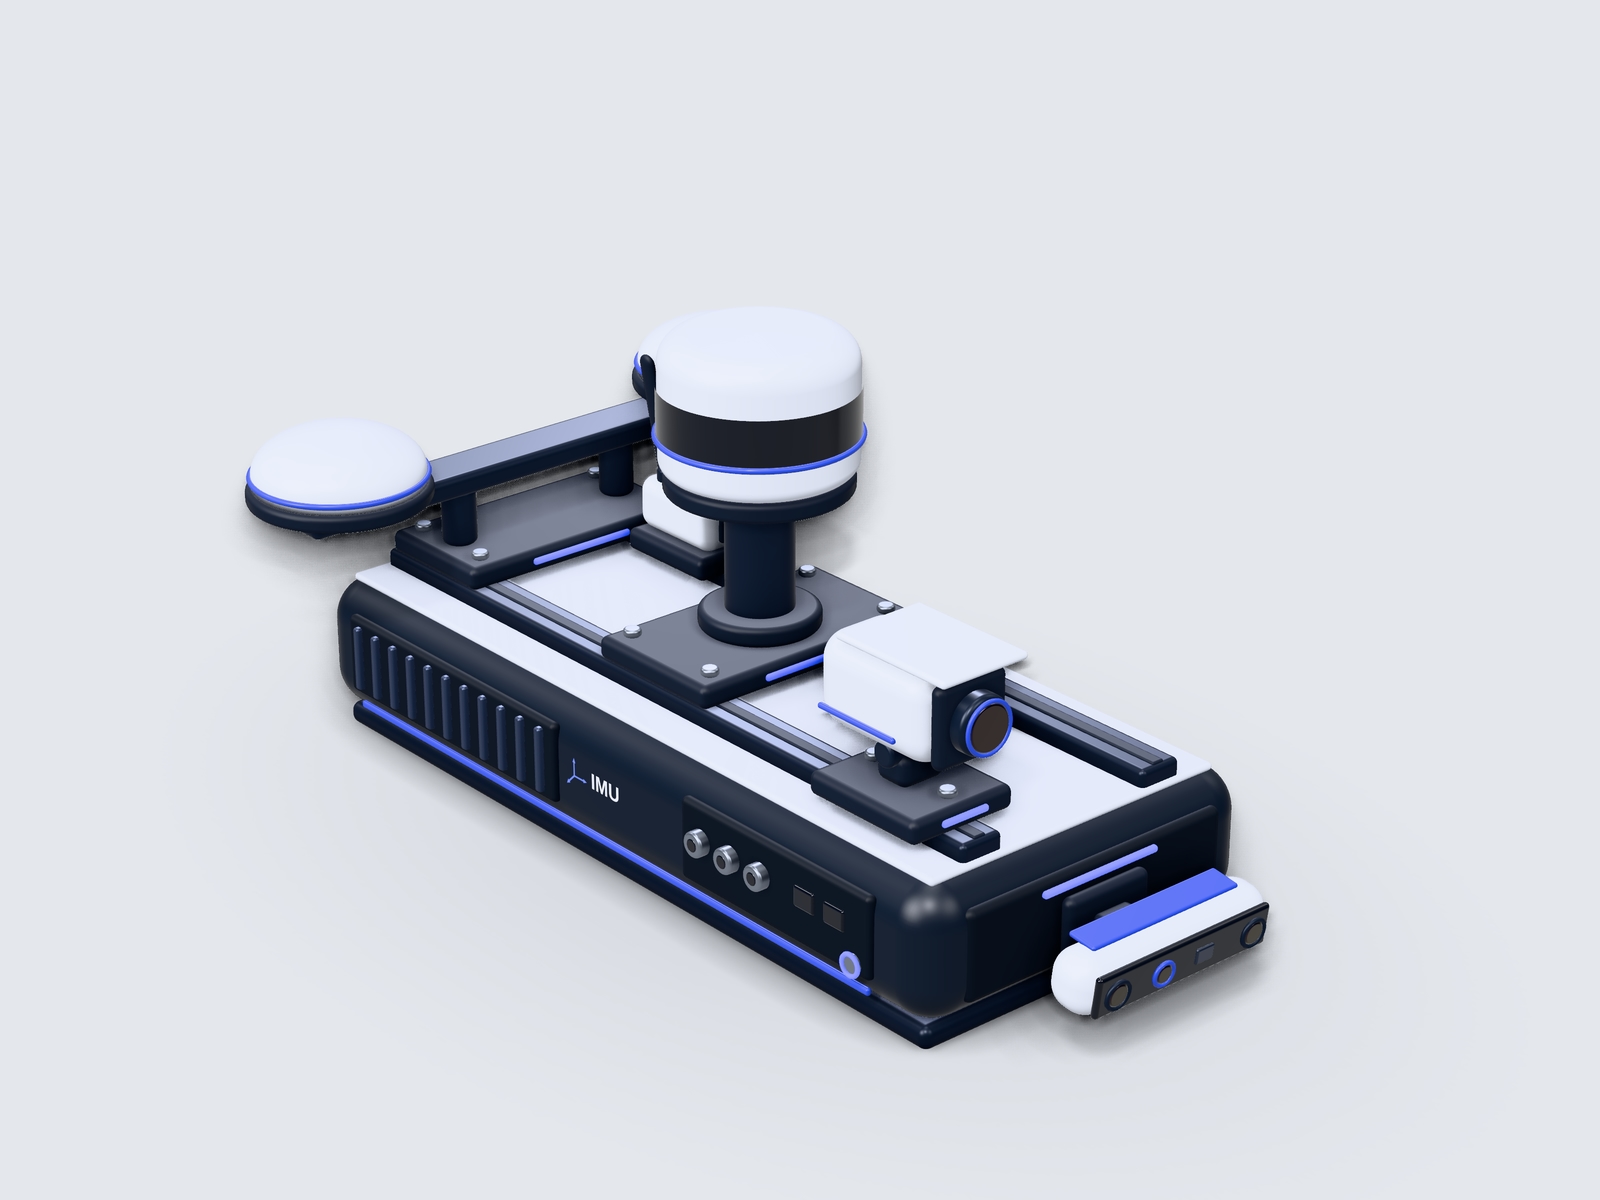
02
실외 자율주행
넓은 야외 부지에서 정밀 위치를 받아 경로를 따라 주행합니다.
- 3D LiDAR
- 뎁스 카메라
- 카메라
- GNSS · RTK
- LTE / 5G
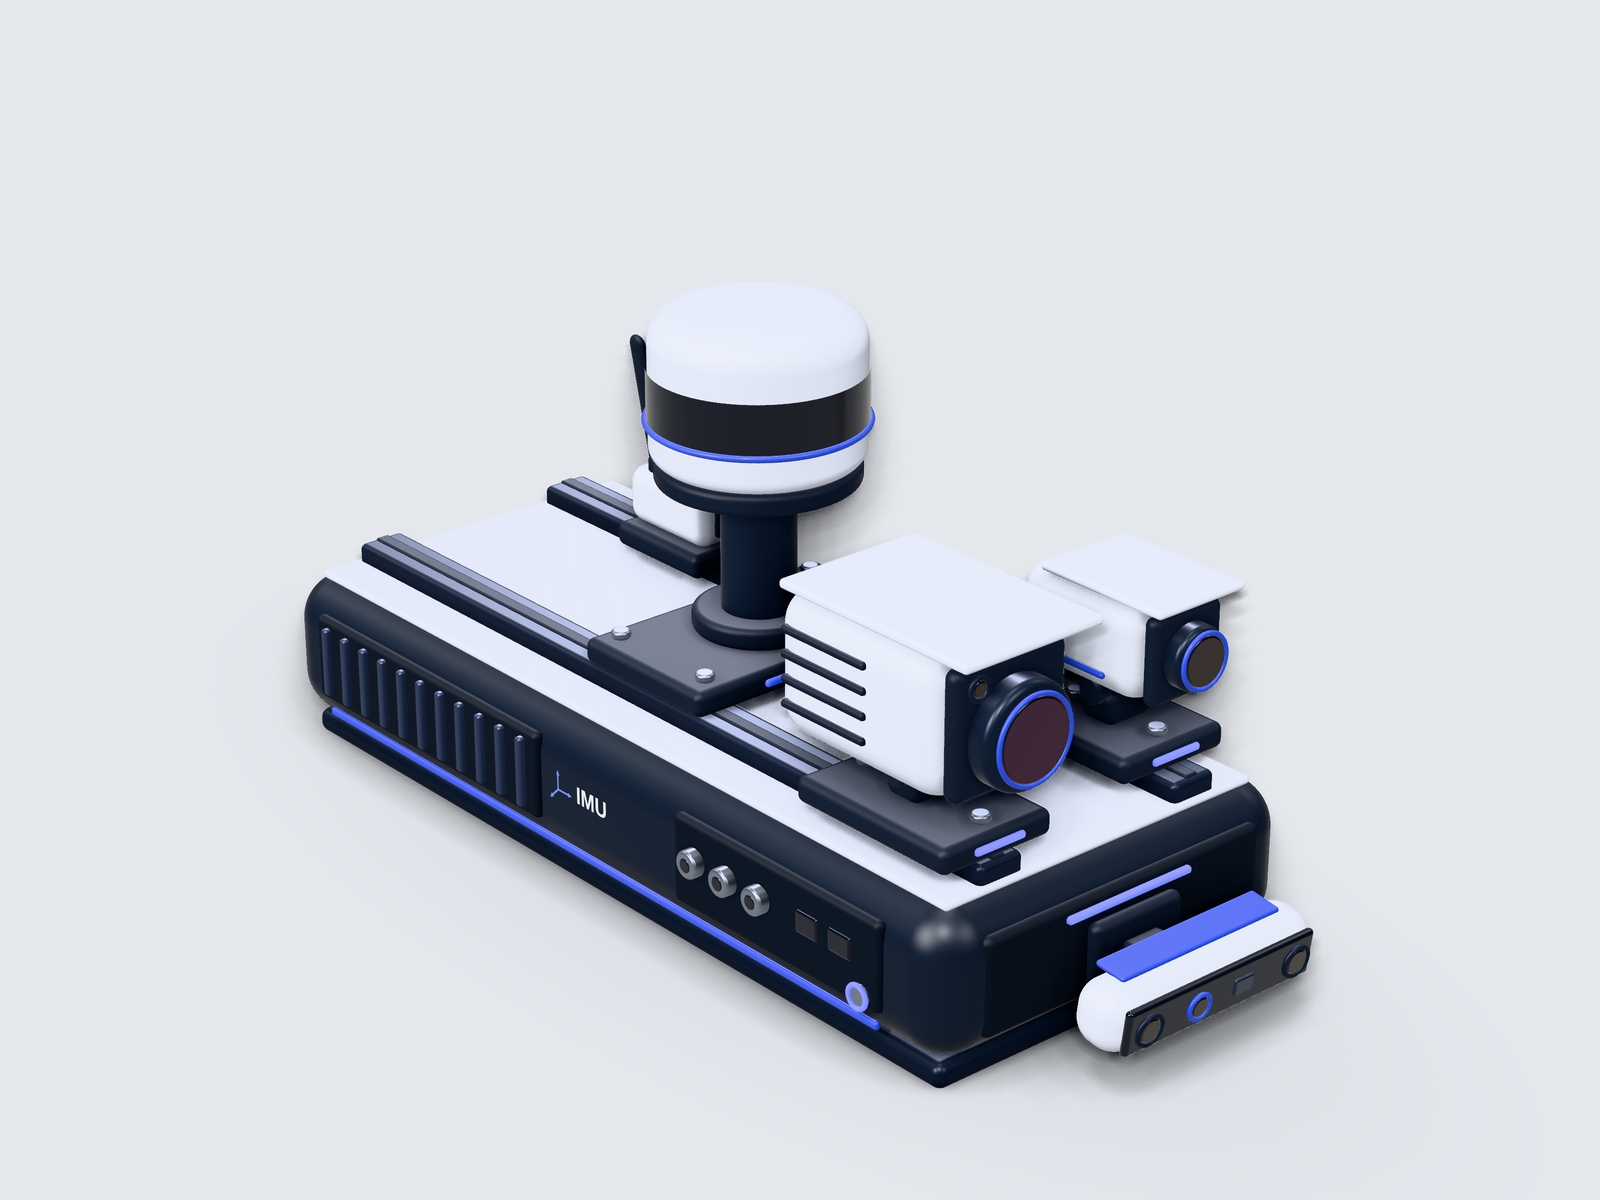
03
설비 점검
설비를 돌며 영상과 온도를 기록해 이상을 찾습니다.
- 3D LiDAR
- 뎁스 카메라
- 카메라
- 산업용 열화상
- LTE / 5G
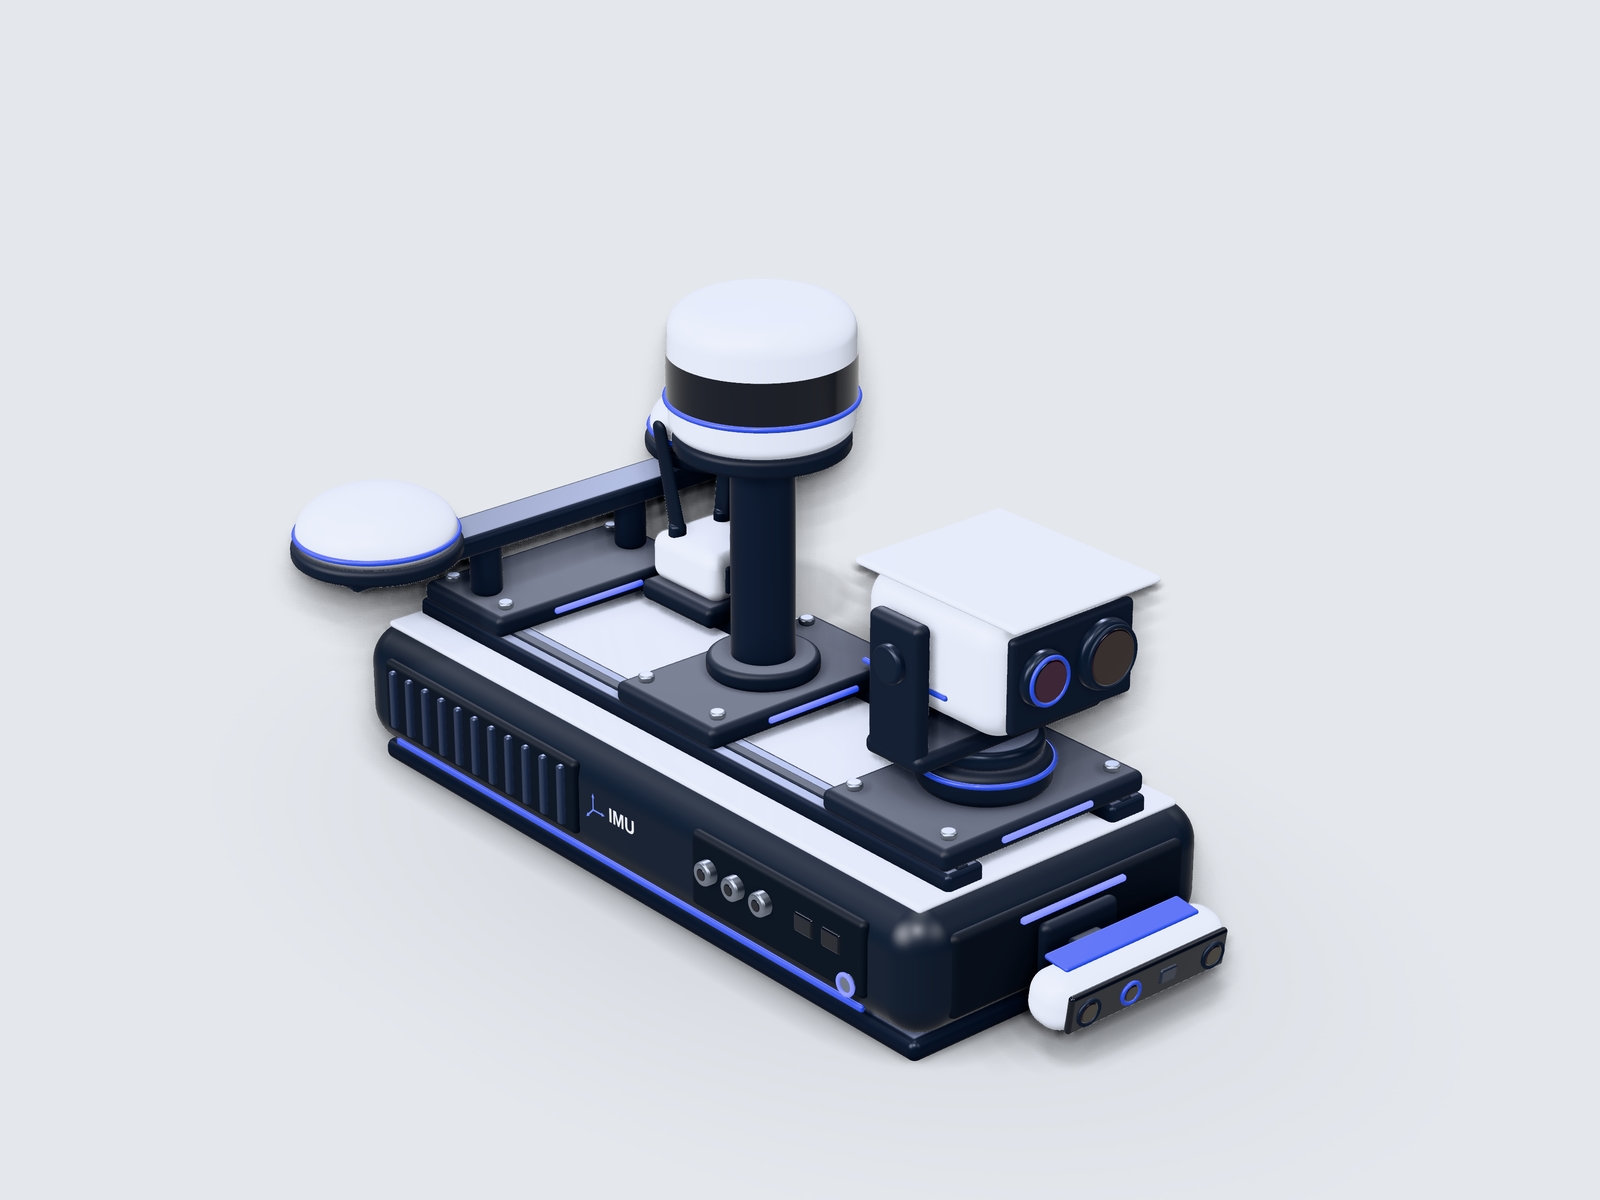
04
원격 순찰
PTZ 카메라로 주변을 살피며 원격으로 감시합니다. LiDAR는 높은 마스트로 올립니다.
- 3D LiDAR
- 뎁스 카메라
- PTZ 카메라
- GNSS · RTK
- LTE / 5G
Data Output
캘리브레이션과 센서 퓨전을 마친ROS 2 데이터로 제공합니다
센서를 얹는 데서 끝나지 않습니다. 센서끼리 맞추고 하나로 묶은 데이터를 로봇 소프트웨어가 바로 쓸 수 있는 형태로 넘깁니다.
- 01센서 입력킷에 얹은 센서와 내장 IMU3D LiDAR뎁스카메라열화상GNSSIMU
- 02캘리브레이션각 센서의 위치와 방향을 하나의 기준에 맞춥니다
- 03센서 퓨전여러 센서의 데이터를 하나의 좌표계로 통합합니다
- 04ROS 2 데이터 출력ROS 2 패키지로 제공해 로봇 소프트웨어에서 바로 씁니다점군영상 · 열화상위치 · 자세
Retrofit
지금 쓰는 로봇 위에
그대로 얹습니다
로봇 상판의 레일이나 데크에 어댑터 플레이트를 고정하고 그 위에 킷을 올립니다. 장착한 뒤 센서를 캘리브레이션해 바로 데이터를 받을 수 있게 합니다.
- 어댑터 플레이트로 로봇 상판에 고정
- 장착 후 센서 캘리브레이션
- 과제가 바뀌면 모듈만 교체
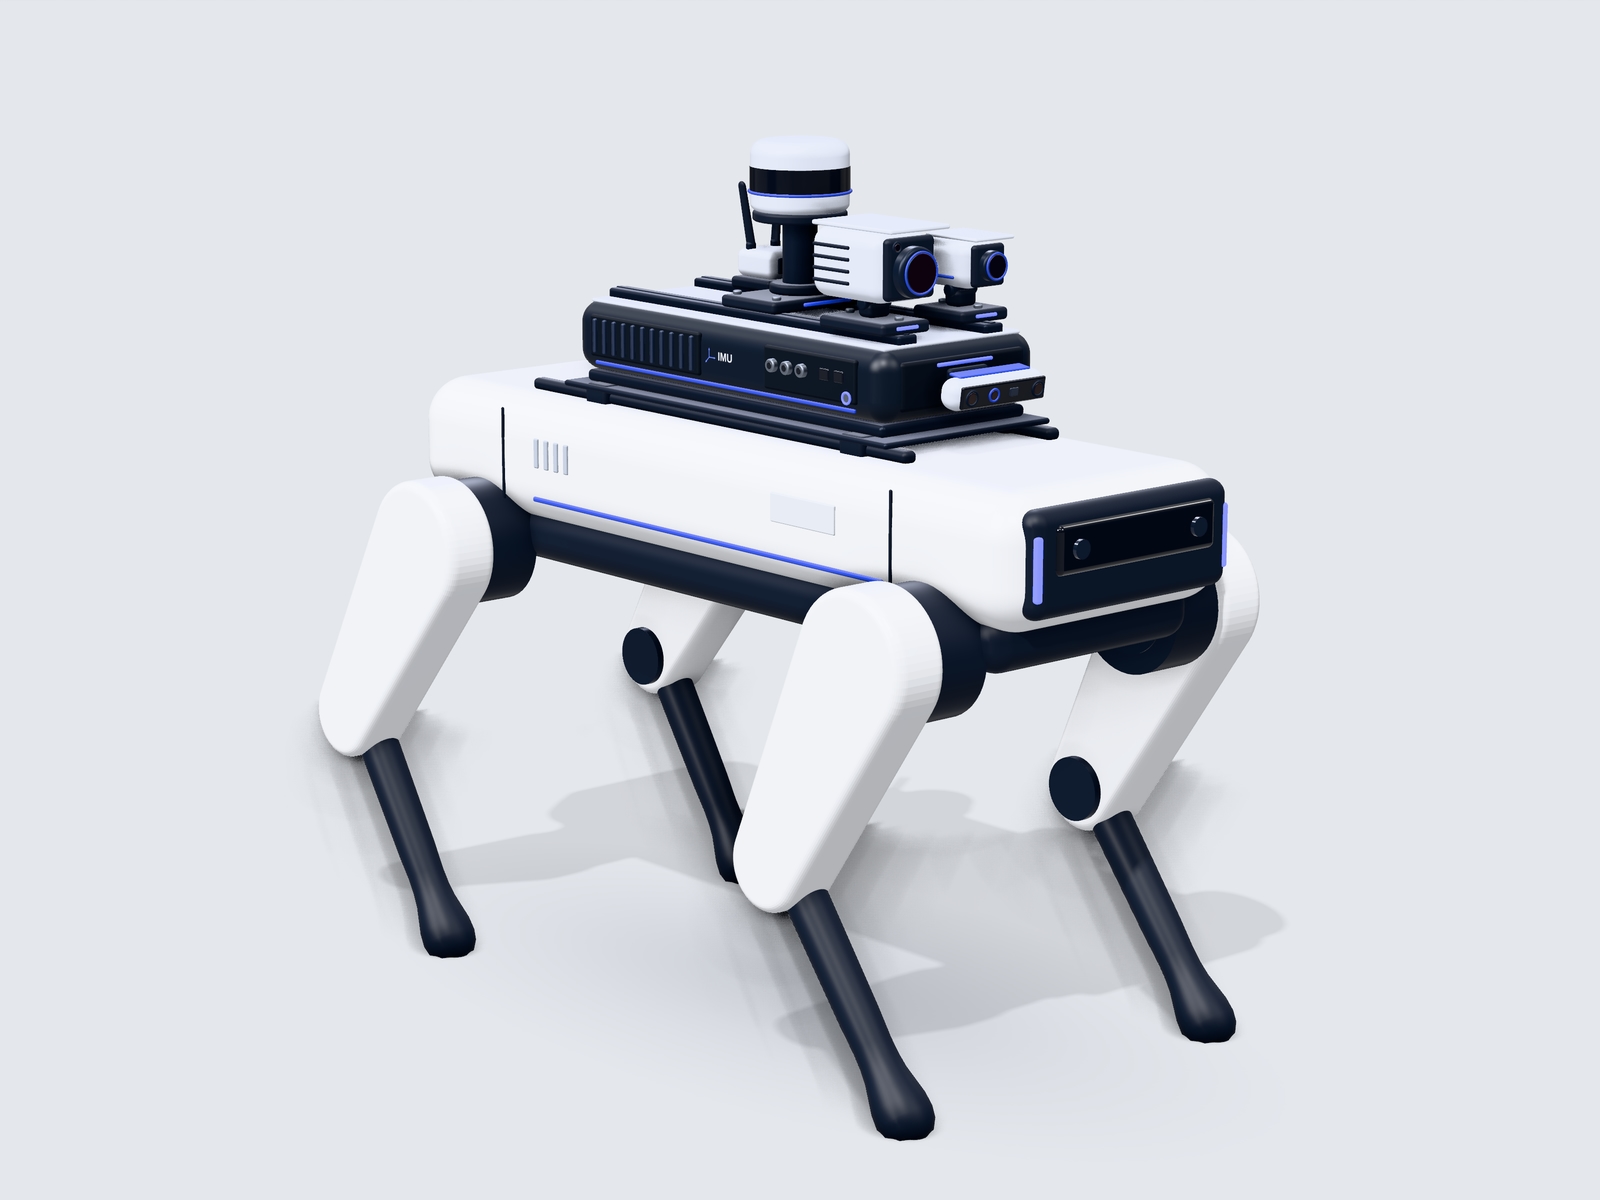
4족보행 로봇 + 설비 점검 구성
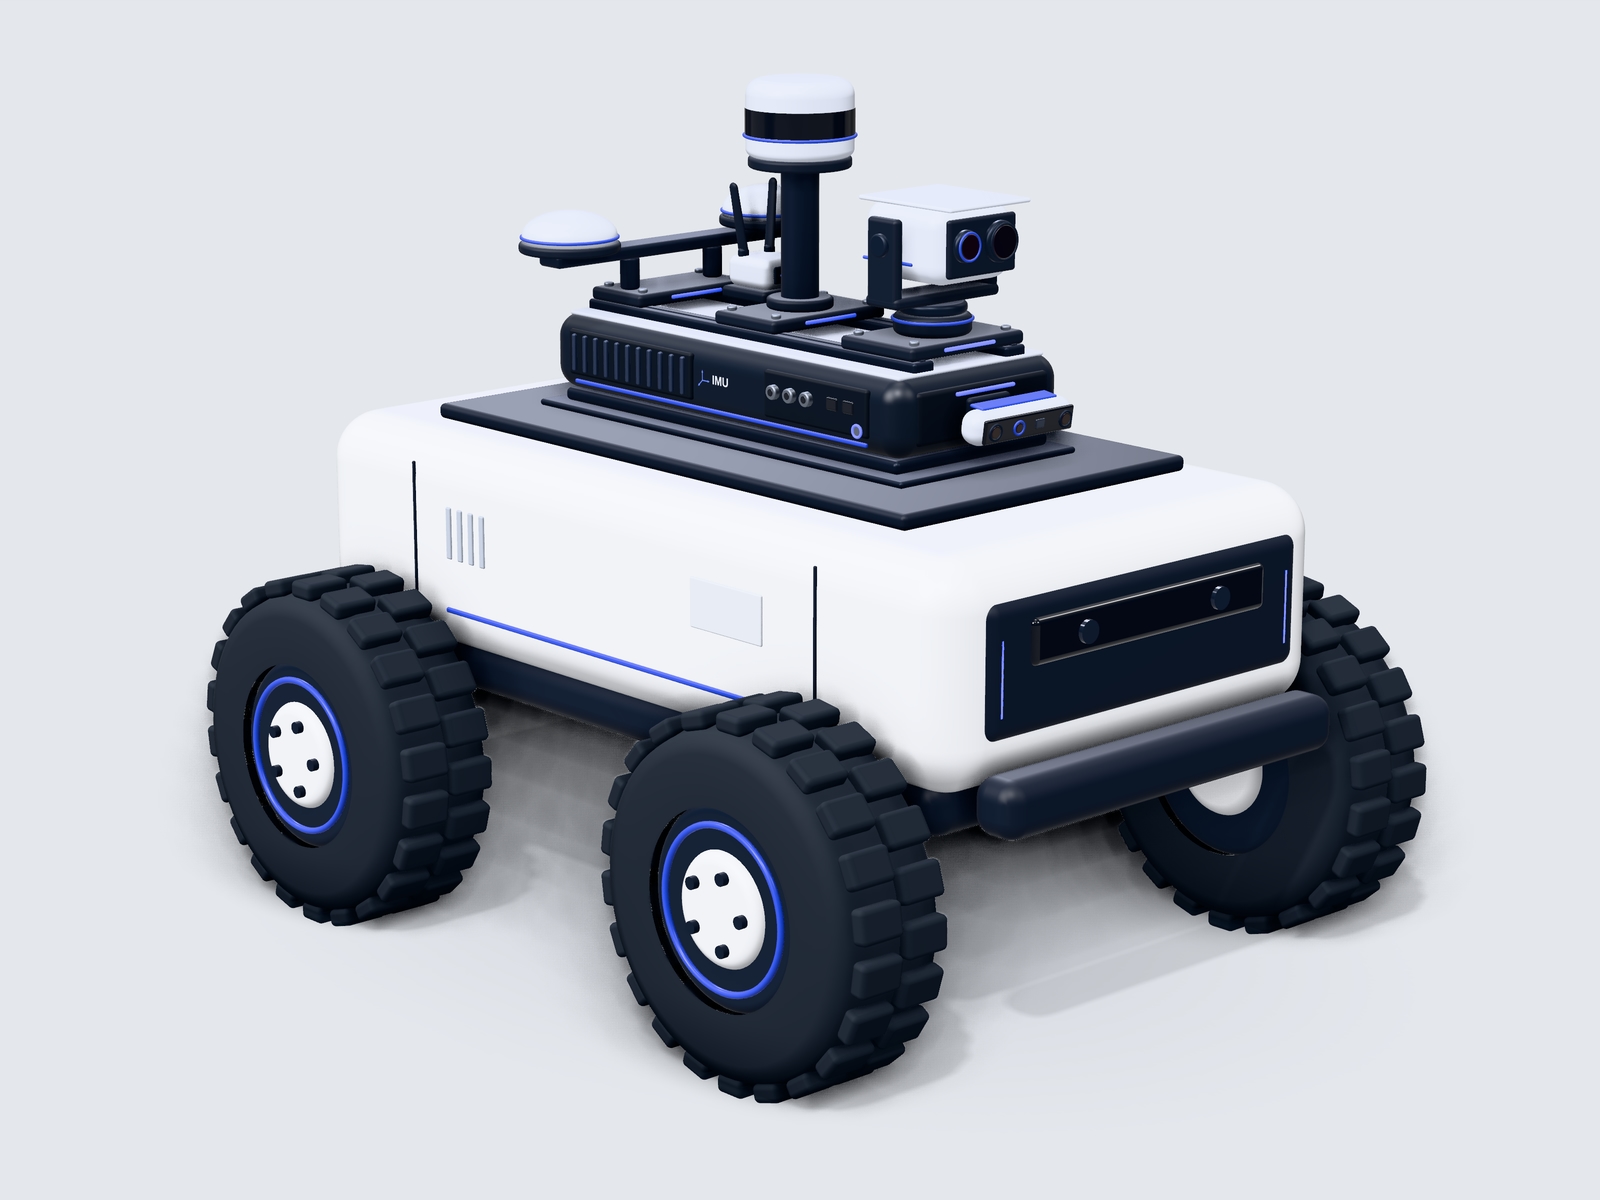
실외 UGV + 원격 순찰 구성
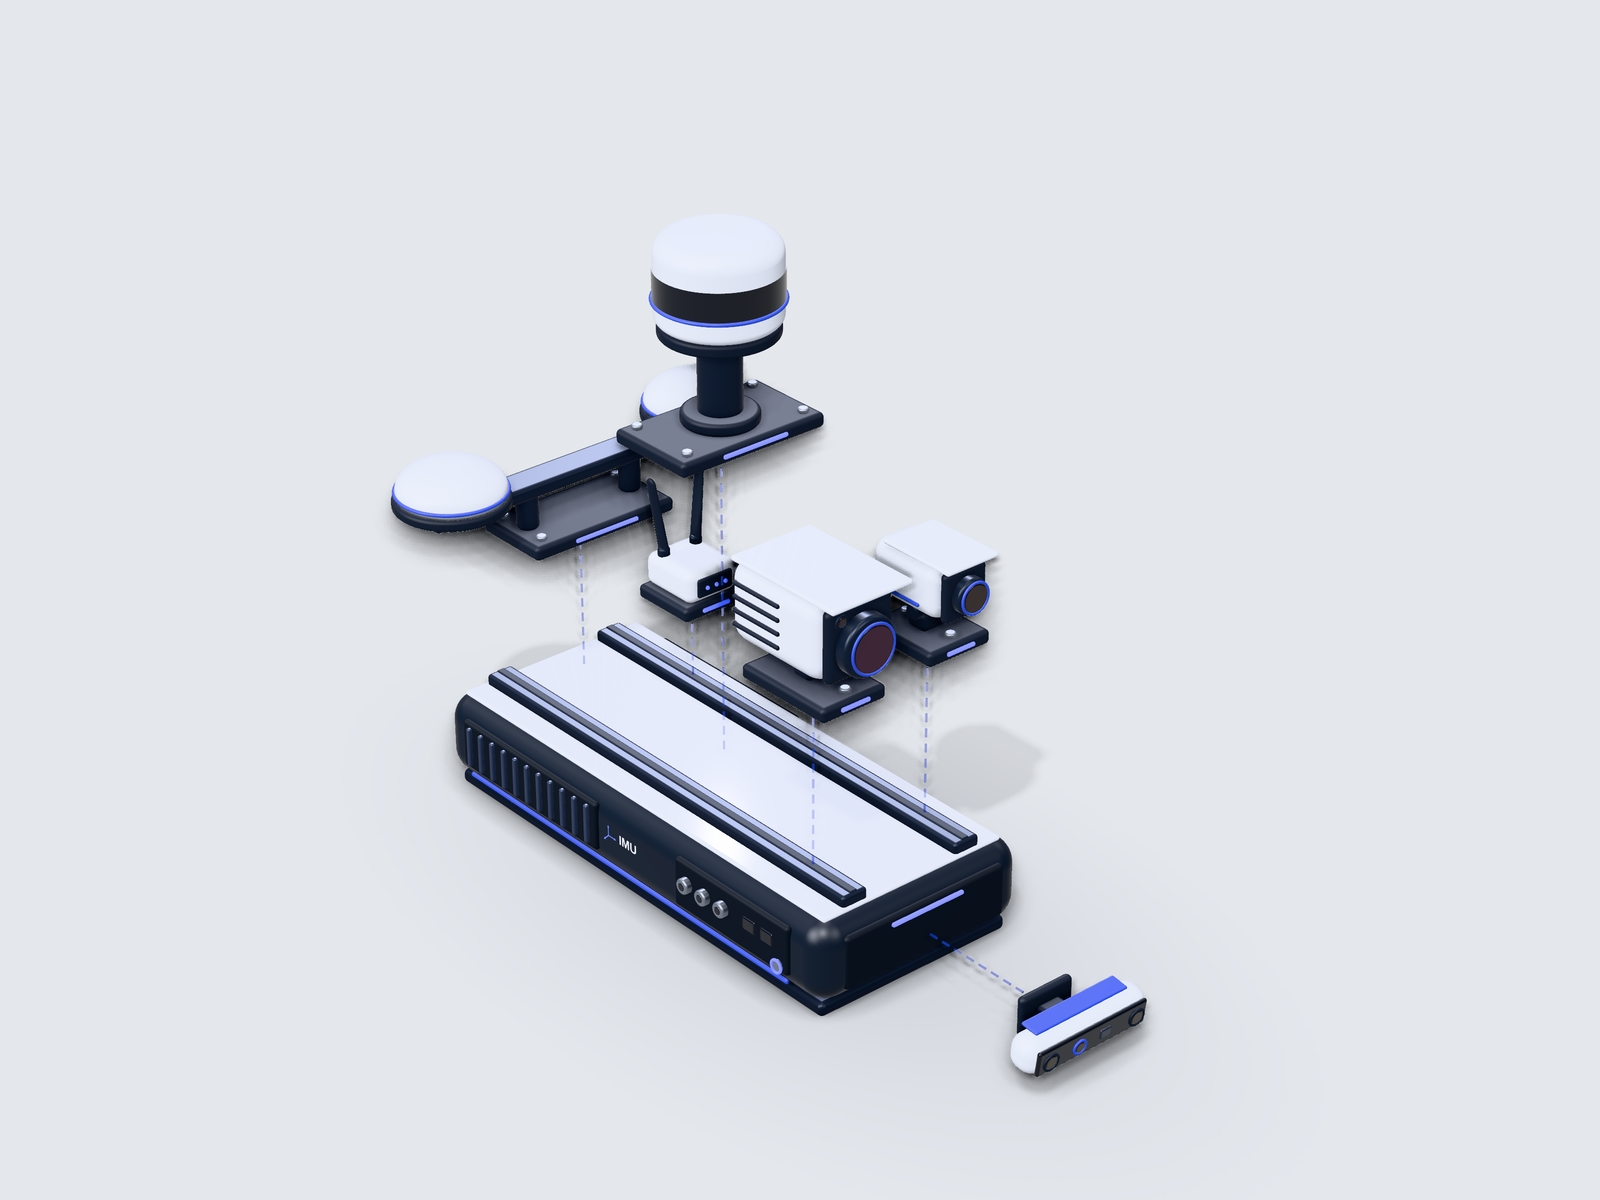
모듈 분해도
※ 그림과 영상은 센서킷 구성을 나타낸 3D 개념도이며, 실제 구성은 로봇 기종과 현장 조건에 맞춰 정합니다.
Process
상담부터 ROS 2 패키지 전달까지,한 팀이 진행합니다
STEP 01
도입 상담
보유 로봇 · 현장 · 과제 확인
STEP 02
센서 구성
과제에 맞는 모듈 선정
STEP 03
장착 · 캘리브레이션
로봇에 고정하고 센서 정렬
STEP 04
ROS 2 패키지 전달
데이터 출력 확인과 운영자 교육
STEP 05
운영 지원
구성 변경 · 기능 고도화